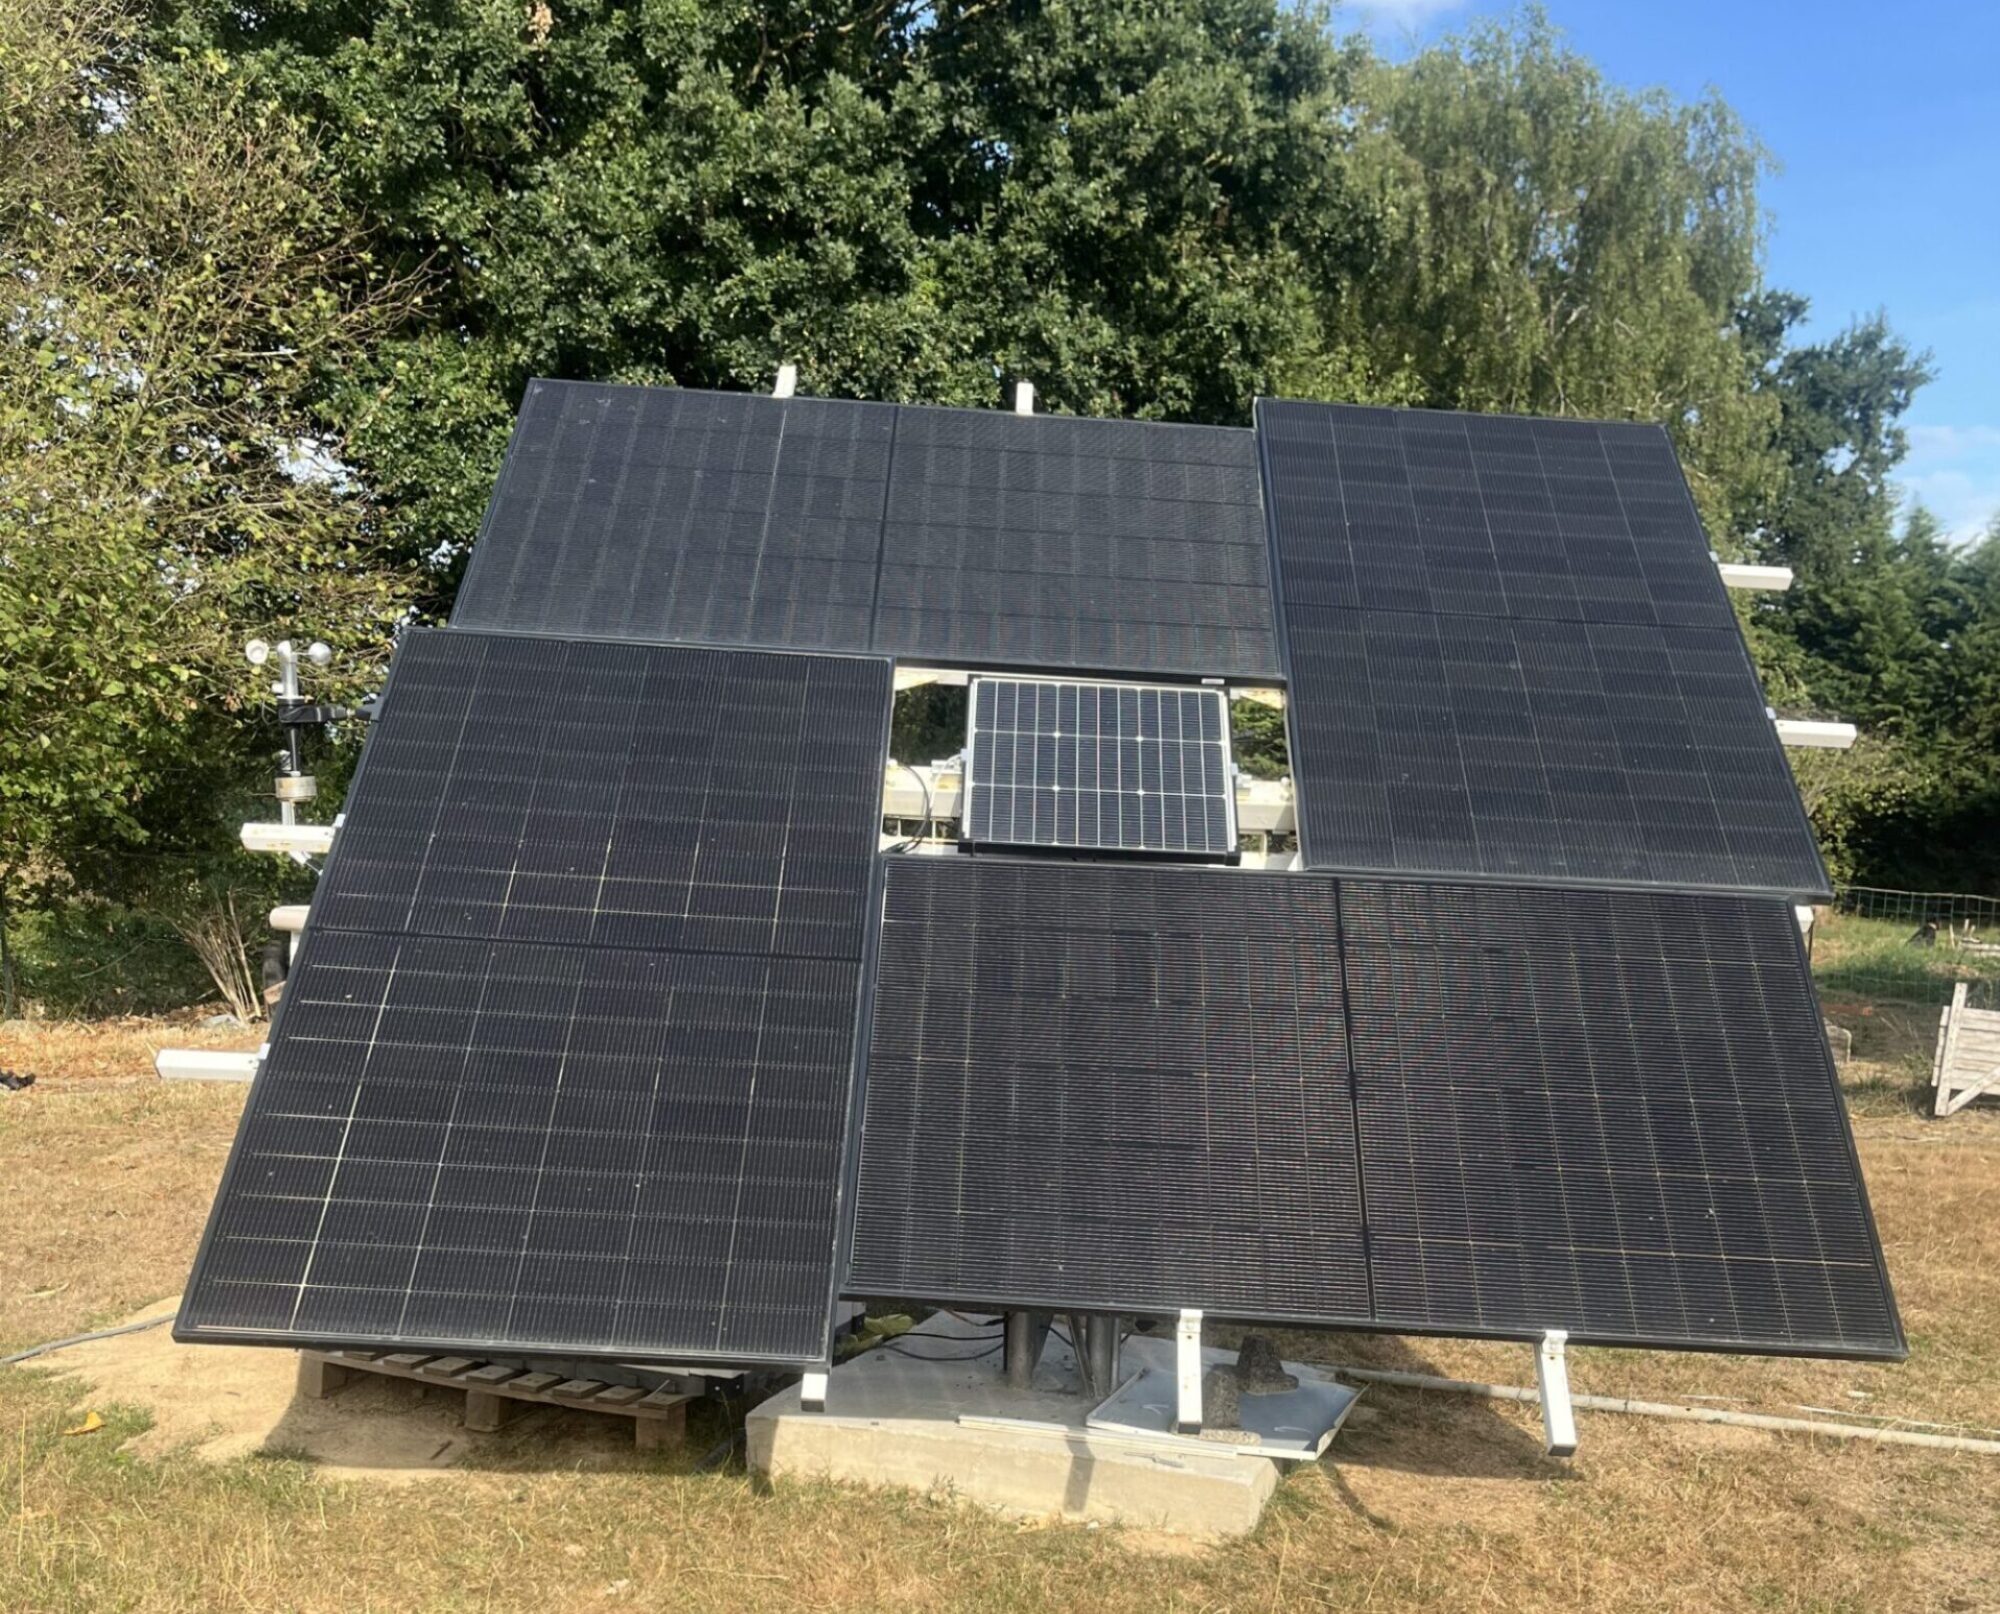
Toutes les vidéos de la construction de mon tracker solaire personnel sont sur ma chaîne YouTube @michelvdk. Je les ai rassemblées ici, dans l’ordre chronologique, avec un petit résumé pour chacune — vidéos « classiques » et Shorts inclus.
Mars 2026 — logiciel, application mobile et premiers réglages
Mon tracker perso 2 axes
Présentation générale du tracker personnel à 2 axes (azimut + élévation) tel qu’il fonctionne au début du projet.
Tutoriel : installer l’application mobile lucky pour gérer le tracker solaire
Tutoriel d’installation de l’application mobile de lucky pour piloter le tracker à distance.
Application pour gérer mon tracker avec le logiciel lucky 2.8.5Short
Prise en main rapide de l’application mobile, version 2.8.5 du logiciel lucky.
Boutons mis en automatique via MQTT pour Home Assistant
Automatisation des boutons de commande via MQTT, intégrée dans Home Assistant.
Bouton sur Home Assistant pour piloter le tracker via le logiciel lucky 2.8
Un simple bouton dans Home Assistant suffit pour piloter tout le tracker via le logiciel lucky 2.8.
Mise à jour 2.8.3 : sécurité vent pendant le suivi solaire
Mise à jour du logiciel en version 2.8.3, avec la sécurité vent active pendant le suivi solaire.
Le tracker solaire suit le soleil même quand le temps est gris ou le ciel nuageux
Démonstration : le suivi GPS du soleil continue de fonctionner même par ciel gris ou nuageux.
Vent en temps réel : anémomètre alu sans résistance réglable
Mesure du vent en temps réel avec un anémomètre en aluminium, sans résistance de calibrage réglable.
Nouvelle carte tracker lucky V5
Test de la nouvelle carte électronique lucky V5, jugée « simple à mettre en place ».
Comment mettre son tracker dans la position que l’on veut quand il neigeShort
Une astuce née des premiers hivers : comment forcer le tracker en position de repos lorsqu’il neige.
Suivi solaire par GPS : déplacement du moteur pour quelques degrésShort
Le suivi solaire ne recalcule la position que toutes les 10 minutes : le moteur ne bouge donc que de quelques degrés à chaque fois.
Le chemin le plus court est le mieux pour la rotation du trackerShort
Le logiciel choisit toujours le sens de rotation le plus court pour rejoindre la position solaire visée.
Avril 2026 — motorisation et capteurs
Vitesse maximum pour la rotation du t�acker
Test de la vitesse maximale de rotation atteignable par le tracker.
Capteur AS5600, -20°C, pour la gestion azimut et élévation
Test du capteur angulaire AS5600 par grand froid, pour la gestion de l’azimut et de l’élévation.
Test moteur-réducteur 30/1 pour la rotation azimut ou est-ouest
Essai du couple moteur-réducteur au rapport 30/1 pour entraîner la rotation azimut ou est-ouest.
Tracker personnel 2 axes piloté par application smartphone
Pilotage complet des 2 axes du tracker depuis une application smartphone.
Démo en direct avec la carte et l’adaptateur ESP32-S3
Démonstration en direct du système avec la nouvelle carte et l’adaptateur ESP32-S3 ; un léger jeu de 2 mm est relevé sur l’arbre, à surveiller.
Mai 2026 — vers la fin du montage mécanique
Nouveau tracker à rotation « suisse »
La rotation du nouveau tracker atteint une précision qualifiée de « suisse ».
Coupleur d’axe lisseShort
Zoom sur le coupleur d’axe lisse utilisé dans la transmission.
Projet tracker solaire à rotation, presque fini
Point d’avancement : le montage mécanique et électronique touche à sa fin.
Rotation d’un tracker 9 panneaux de mikagaga25580 (forum tracker.theguilde.fr)
Partage communautaire : la rotation du tracker à 9 panneaux d’un autre membre du forum, mikagaga25580.
Juin 2026 — fins de course, codeur et remise en production
Partie 2 : la carte fin de course et la carte codeur pour la gestion du tracker
Présentation détaillée de la carte fin-de-course et de la carte codeur utilisées pour la gestion du tracker.
Tour d’horizon logiciel : version fin de course ou codeur
Comparaison des deux approches logicielles possibles pour le pilotage : fins de course ou codeurs angulaires.
Tracker 2 axes en attente du plateau photovoltaïque
La structure est prête, il ne reste plus qu’à poser le plateau des panneaux photovoltaïques.
Recalage du suivi solaire avec la carte PCB, fin de course ou codeurs
Réglage fin du recalage de la position solaire, avec la carte PCB en mode fin de course ou codeurs.
Tracker solaire 2 kW : gestion par carte codeur, suivi du soleil par position GPS
La réparation est terminée : le tracker de 2 kW est de nouveau en production, piloté par la carte codeur et le suivi GPS du soleil.
Butées est-ouest poséesShort
Pose des butées mécaniques est-ouest (tube 100×100 soudé sur fer plat de 6 mm).
Juillet 2026 — retours d’expérience et réparations
Mon tracker, vidéo pour les pros qui critiquent
Une réponse en images à quelques critiques reçues sur le forum, avec le tracker en fonctionnement.
Autopsie du vérin Vevor 400 mm, 6000 N
Démontage complet du vérin Vevor 400 mm / 6000 N pour comprendre l’origine d’une panne.
Autopsie du vérin Vevor : les charbons, aïe aïeShort
Gros plan sur les charbons du moteur du vérin, bien usés après plusieurs mois de service.
Rendre étanche le vérin Vevor, IP44Short
Amélioration de l’étanchéité du vérin Vevor pour atteindre l’indice de protection IP44.
Tracker réparé après rupture de l’axe inox 18 mm
Réparation du tracker après la rupture de l’axe inox de 18 mm.
16 juillet 2026Short
Extrait du 16 juillet, au moment où l’afficheur LED 8×8 (64 LED) devient pleinement opérationnel.
16 juillet 2026Short
Second extrait du même jour, l’afficheur LED 8×8 opérationnel vu sous un autre angle.
Août 2026 — bilan et derniers réglages
Tracker solaire personnel, à moins de 1000 euros
Bilan budget du projet : le tracker complet réalisé pour moins de 1000 euros.
Sécurité vent : enclencher manuellement
Démonstration de l’activation manuelle de la sécurité vent, pour la vidéo.
Tutoriel : vérifier le certificat présent dans Home Assistant (tuto de Christophe pour Zendure MQTT)
Tutoriel d’un contributeur du forum, Christophe, pour vérifier le certificat MQTT utilisé par le Zendure Hyper 2000.
Carte relais sans modification, avec le logiciel lucky
La carte relais fonctionne directement avec le logiciel lucky, sans modification nécessaire.
Intensité LED de contrôle au coucher du soleilShort
Réglage de la luminosité des LED de contrôle à la tombée du jour.
Le backlash en rotationShort
Le jeu (backlash) constaté sur le réducteur, entre vis sans fin et engrenage bronze — dernier point en date, le 29 août.
Septembre 2026 — et maintenant ?
3 options pour le tracker solaire… ou pas
Réflexion sur trois évolutions possibles pour la suite du projet — ou peut-être aucune d’entre elles.
Avancement du support du frein à bande
Suite mécanique du frein à bande pour l’axe azimut : soudure du support en tube carré 100×100 et mise en place du vérin de commande.
Détail de l’assemblage du moteur azimut
Après la casse d’une goupille en butée ouest, détail du remontage du moteur d’azimut avec l’adaptateur laiton, avant l’ajout d’un manchon élastique pour amortir les à-coups.
Frein azimut opérationnel sur la maquette (13 septembre)
Première validation sur maquette du frein à bande piloté par un relais de la carte : vérin rentré = sangle tendue autour de la jante (freinage) ; vérin sorti de quelques centimètres = sangle relâchée et rotation possible. Le relais 4 commande le vérin, avec un retour d’état câblé sur le GPIO 22 pour confirmer que le frein est bien libéré avant d’autoriser le mouvement — sans cette confirmation, la rotation reste bloquée.
Fixation mécanique du vérin de freinage (14 septembre)
Détail du montage : tube carré 100×100×3 mm de récupération, soudé en équerre avec un renfort en diagonale pour qu’il ne bouge pas quand le vérin est en butée basse — il ne reste alors que 4 cm de course pour desserrer la sangle. La fixation au centre du vérin ne sert qu’à le maintenir, sans effort ; côté bride, une embase de pied galvanisée est boulonnée avec un écrou de 17. Côté débattement, les butées logicielles de l’azimut sont réglées à 85° (Est) et 270° (Ouest).
Maintenance : remplacement du fusible mécanique de l’axe azimut (20 septembre)
Le fusible mécanique de l’axe de rotation a joué son rôle protecteur (il a cassé plutôt que le reste de la mécanique) — réparation et petite modification à l’occasion de cette maintenance.
Manchon élastique monté, axe rallongé (21 septembre)
Suite à la casse d’une goupille — le moteur avait continué sa course après ne pas être arrivé à temps en butée ouest, vu la puissance du moteur et le couple du réducteur — un manchon à serrage élastique est installé sur l’axe pour amortir les à-coups et préserver la mécanique. Axe rallongé à l’occasion : la maintenance est terminée.
Octobre 2026
Frein opérationnel et cible de visée installée (2 octobre)
Cible imprimée en 3D par @Stef VIx montée sur le tracker ; après un petit ajustement, le frein à bande est désormais pleinement opérationnel.
Pour voir toutes les vidéos et rester au courant des prochaines : direction la chaîne youtube.com/@michelvdk.