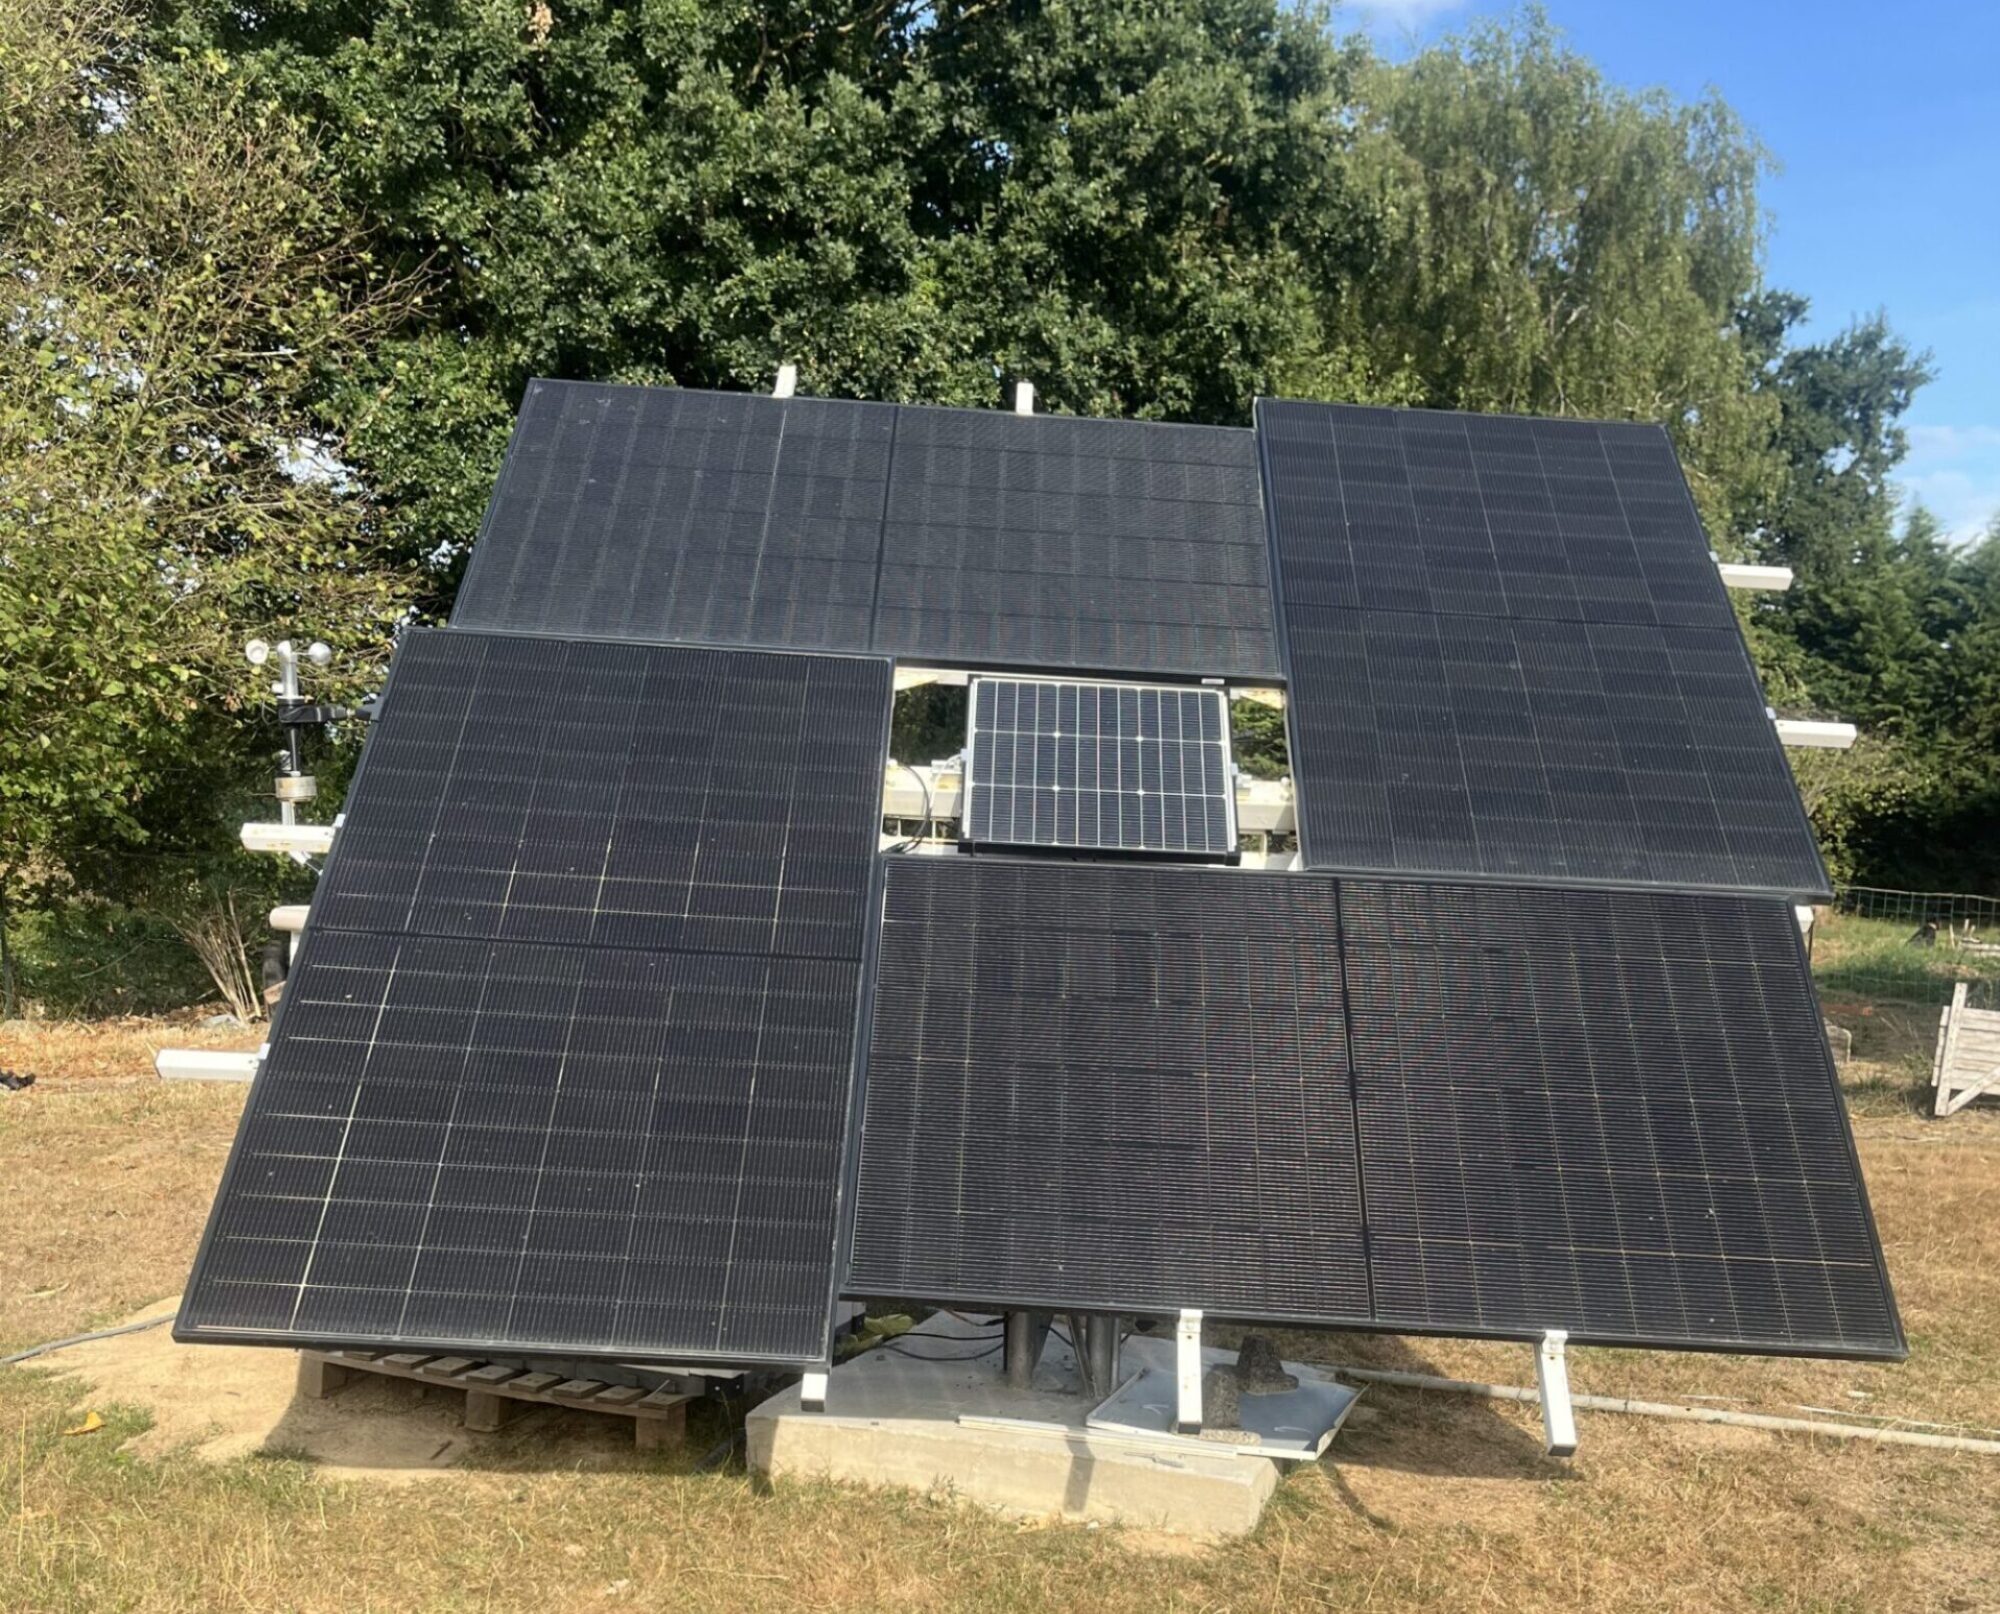
Partie 1 — Le tracker V1, le point de départ (29 octobre 2025 – 5 mars 2026)
Avant le tracker en rotation complète décrit plus bas, il y a eu un premier tracker : 4 panneaux sur deux axes (Nord-Sud et Est-Ouest), piloté au départ par un boîtier de gestion chinois, puis progressivement remplacé par la carte et le logiciel maison de @lucky et @papy3264. Voici son histoire complète, de sa présentation sur le forum jusqu’aux derniers renforts mécaniques.
Octobre 2025 — présentation du tracker et premiers déboires
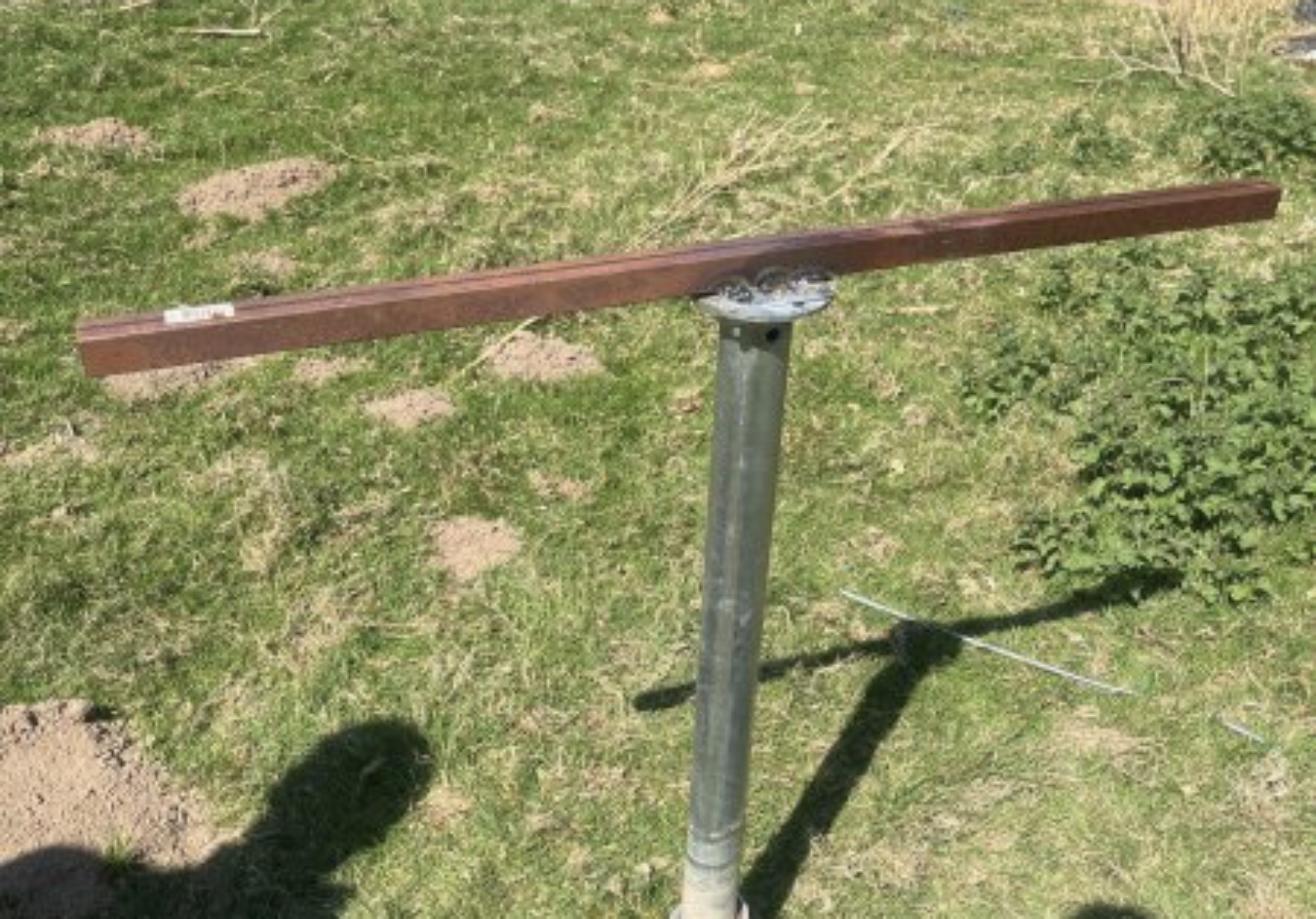
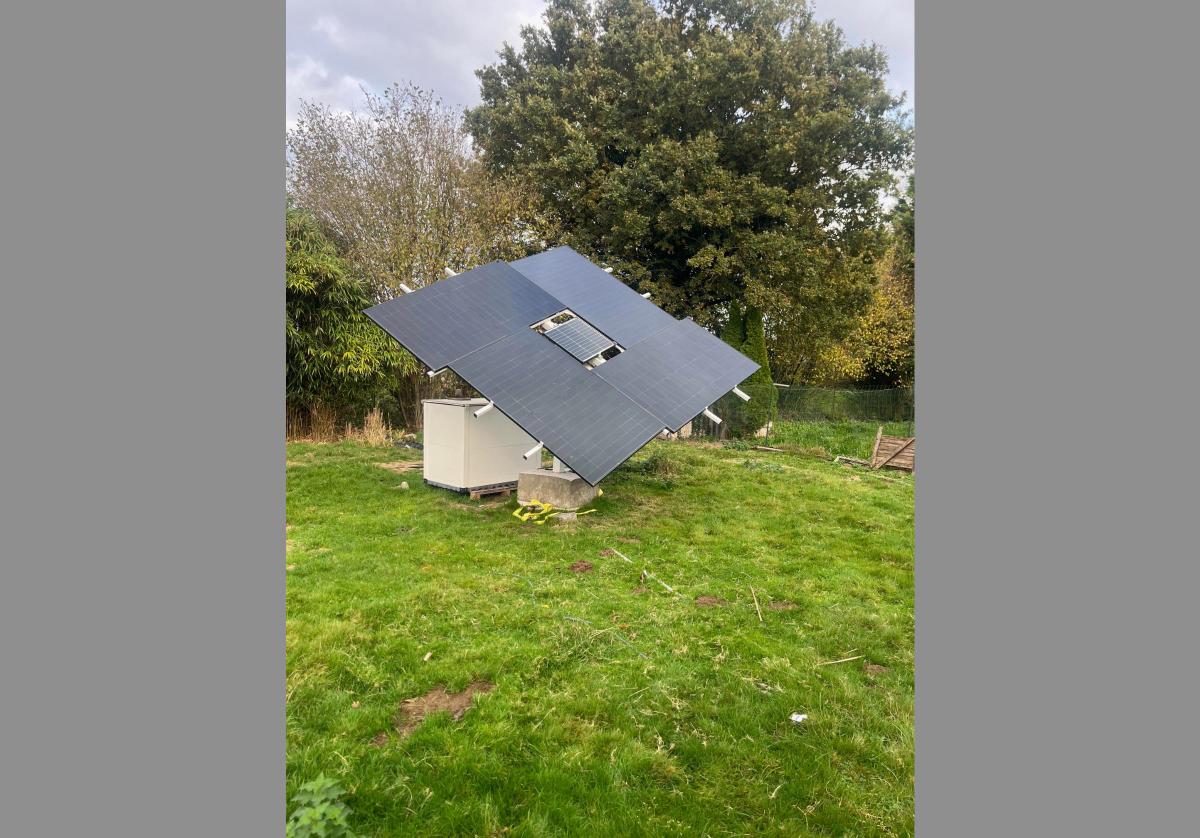
29 octobre — Présentation du tracker, alors monté sur une simple vis de 1,50 m soudée au poteau. Le mât bougeant un peu, coulage de 270 kg de béton pour le stabiliser. Suite à une erreur de manipulation sur le boîtier de gestion chinois, le vérin Vevor de 400 mm force et déchire le tube de 40×40 mm — remplacé par un tube de 80×80 mm avec la pièce noire de fixation refaite. Côté production : 4 panneaux 500 W biface (environ 12 kWh en été), 2 onduleurs Hypercontact 2000, une batterie, pilotage ESP32 sous Home Assistant, et un petit panneau 50 W dédié à une batterie 12 V qui alimente 4 ventilateurs de refroidissement en USB. Album complet en photos et vidéo : s06.swdrive.fr/s/GZHSTkyskck788Z.
31 octobre — Réglages du boîtier de gestion chinois XYZ-C3 : le tracker « fait papillon » (oscille) lors de la mise à plat par vent fort, un souci en cours de résolution avec le futur boîtier de @papy3264 et @lucky.
Novembre 2025 — structure, capteurs et passage au boîtier maison
6 novembre — Détail de la structure : poteau 100×100, traverses 2x80x80, tube support 40×40, axe de 20 mm sur palier fonte, vérin 200 mm pour l’axe Nord-Sud (6000 N), vérin 400 mm pour l’axe Est-Ouest, 2 onduleurs Hypercontact 2000, 4 panneaux 500 W biface (28 kg/pièce), structure peinte en blanc. La ferraille a été découpée sur mesure par un artisan local pour 250 €. Une ligne électrique dédiée (3×2,5 mm² renforcé, 16 A, gérée par un Shelly 3EM triphasé) alimente l’ensemble.
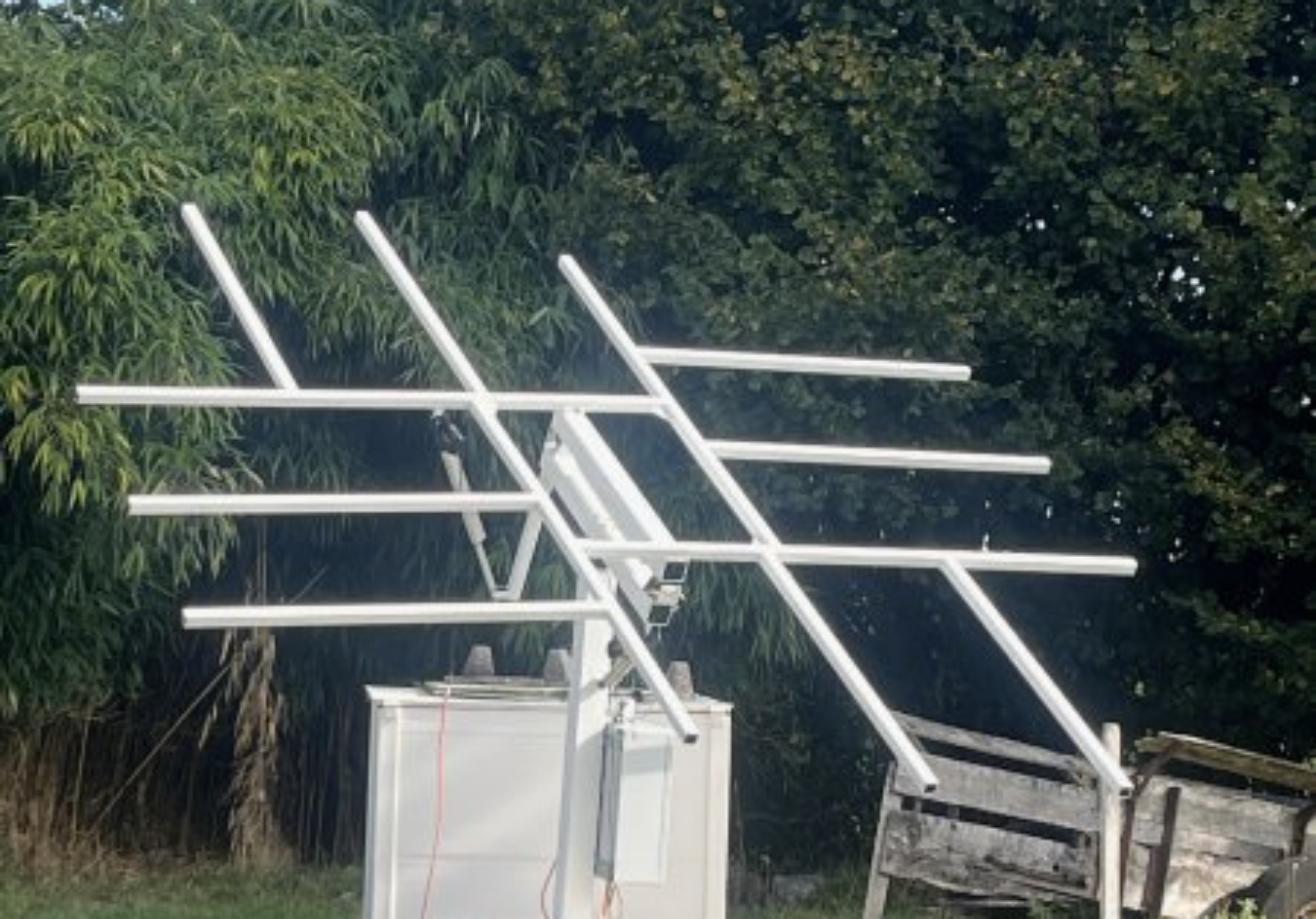
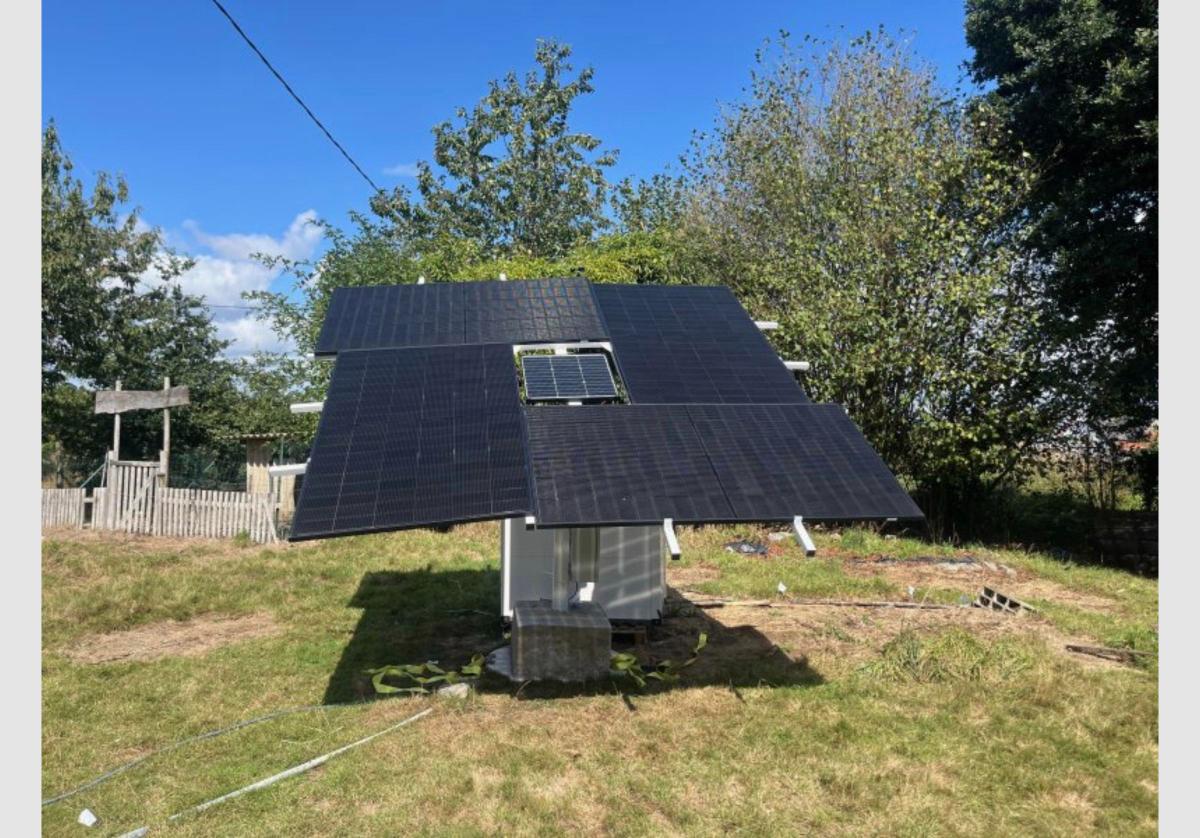
7 novembre — Réception des premiers composants électroniques : capteurs de fin de course inductifs SN04-N, un par butée de vérin, pour mémoriser les positions extrêmes (Nord, Sud, Est, Ouest).
11 novembre — Première étape de montage de la carte PCB de @papy3264 avec un ESP32 : mise en place, paramétrage Wi-Fi et position GPS, interface web et intégration Home Assistant, mises à jour OTA.
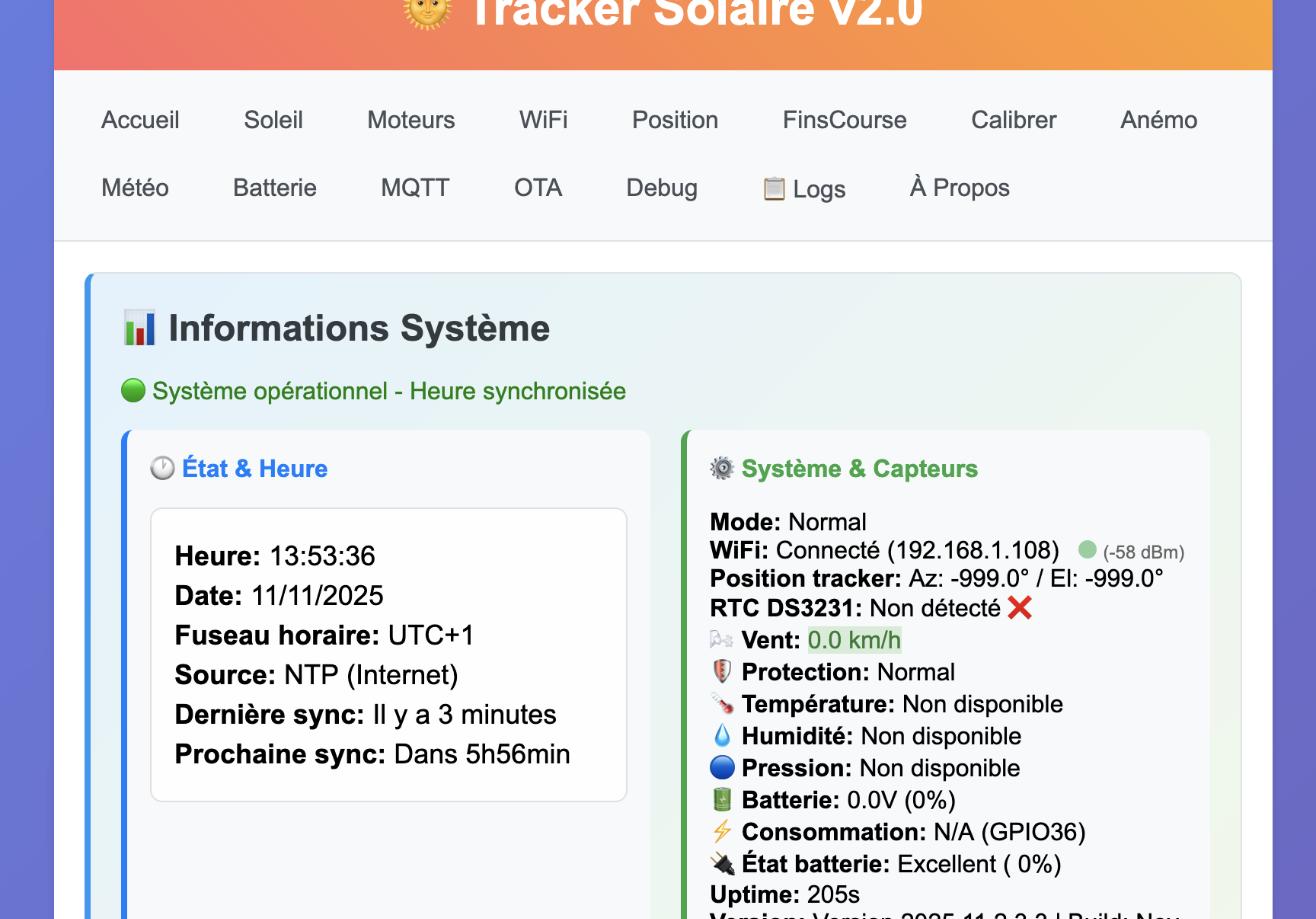
17 novembre — Montage de l’anémomètre, boîtier branché ; capteur météo et régulateur en attente de livraison.
19 novembre — Réception du régulateur et du capteur météo. Petite mésaventure avec un composant commandé chez Ali en adressage 077 au lieu du 076 attendu par le programme — un point à vérifier avant de commander.
21 novembre — Pose des capteurs de fin de course, branchement en connecteur étanche 6 fils (2×12 V, 4 signaux Nord/Sud/Est/Ouest), le tout par -1 °C sous la neige.
23 novembre — Séance de dépannage : faux contact, re-vérification de l’alimentation et des branchements de l’INA3221 avant remontage sur le tracker. Le nouveau boîtier (récupéré d’un ancien portail) sera logé dans un coffret étanche pour une double protection contre l’humidité.
25 novembre — « GRAND MERCI à vous deux » : les 4 fins de course sont OK, le calibrage est validé, et les scripts MQTT pour Home Assistant sont fonctionnels. Grand merci adressé à @lucky et @papy3264.
26 novembre — Premiers résultats : légère hausse de production par rapport au boîtier chinois, mais l’ombre du toit gêne — un futur emplacement, 100 m plus loin, est déjà envisagé pour le printemps.
Décembre 2025 — vidéo finale, alertes météo et nouvelle carte
28 novembre — Vidéo de démonstration du montage finalisé : voir sur Vimeo.
3 décembre — Le MQTT fonctionne désormais à distance via VPN, pour piloter le tracker en dehors du domicile.
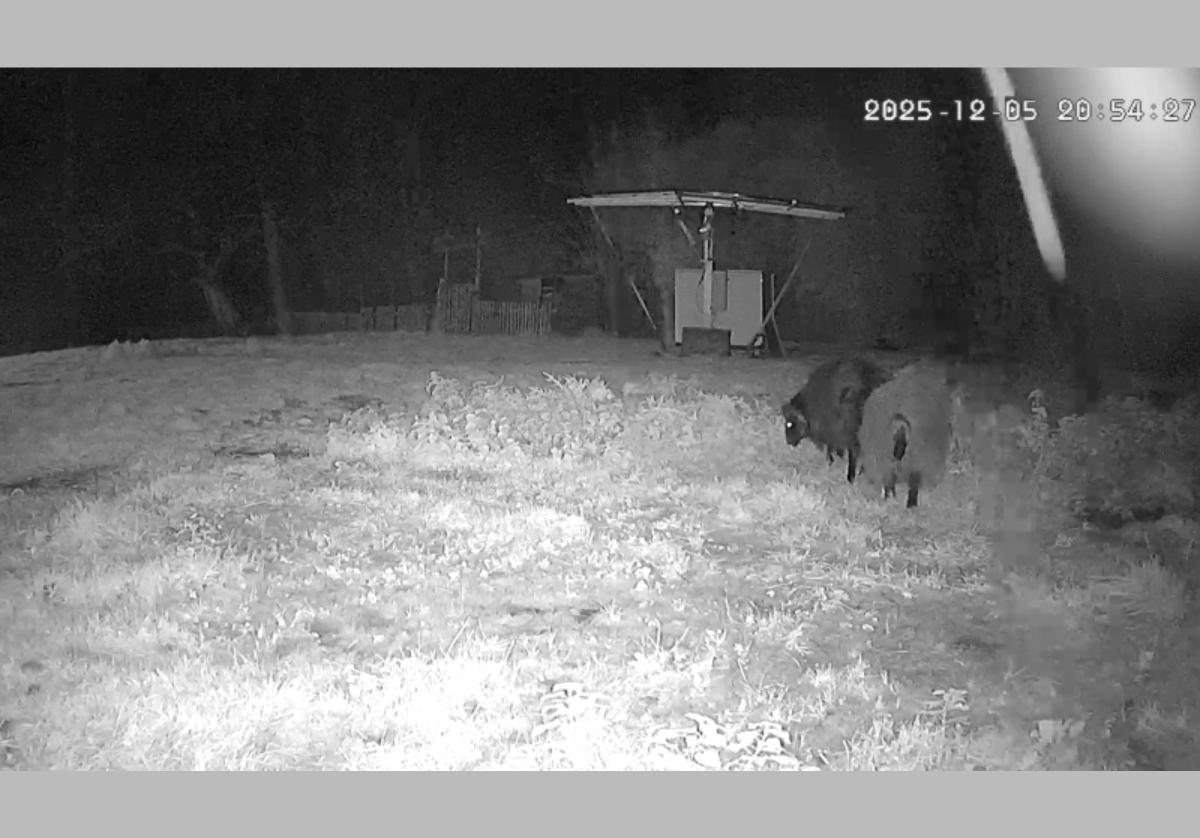
5 décembre — En prévision de vent fort, vérins sanglés et boîtier mis en position STOP par précaution — le tracker reste attaché en position repos, comme le montre la caméra de nuit du jardin.
9 décembre — Vidéo de démo de la dernière version du logiciel de @lucky sur le PCB de @papy3264 : s06.swdrive.fr/s/XyA8T6weFidbqZc.
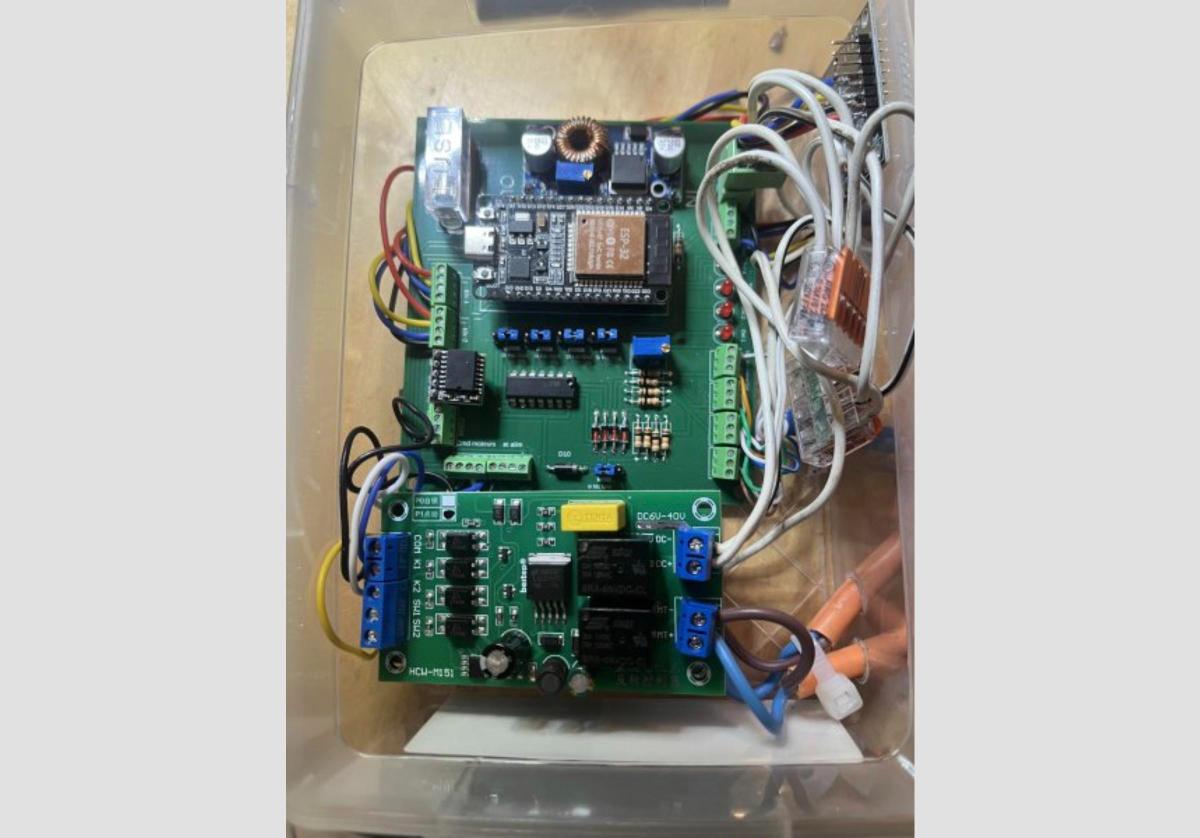
16 décembre — Réception du nouveau PCB « ESP32 V30 » de @lucky : montage propre, deux cartes relais (une par moteur), les vérins retrouvent leur vitesse normale. L’ancien boîtier chinois est définitivement débranché.
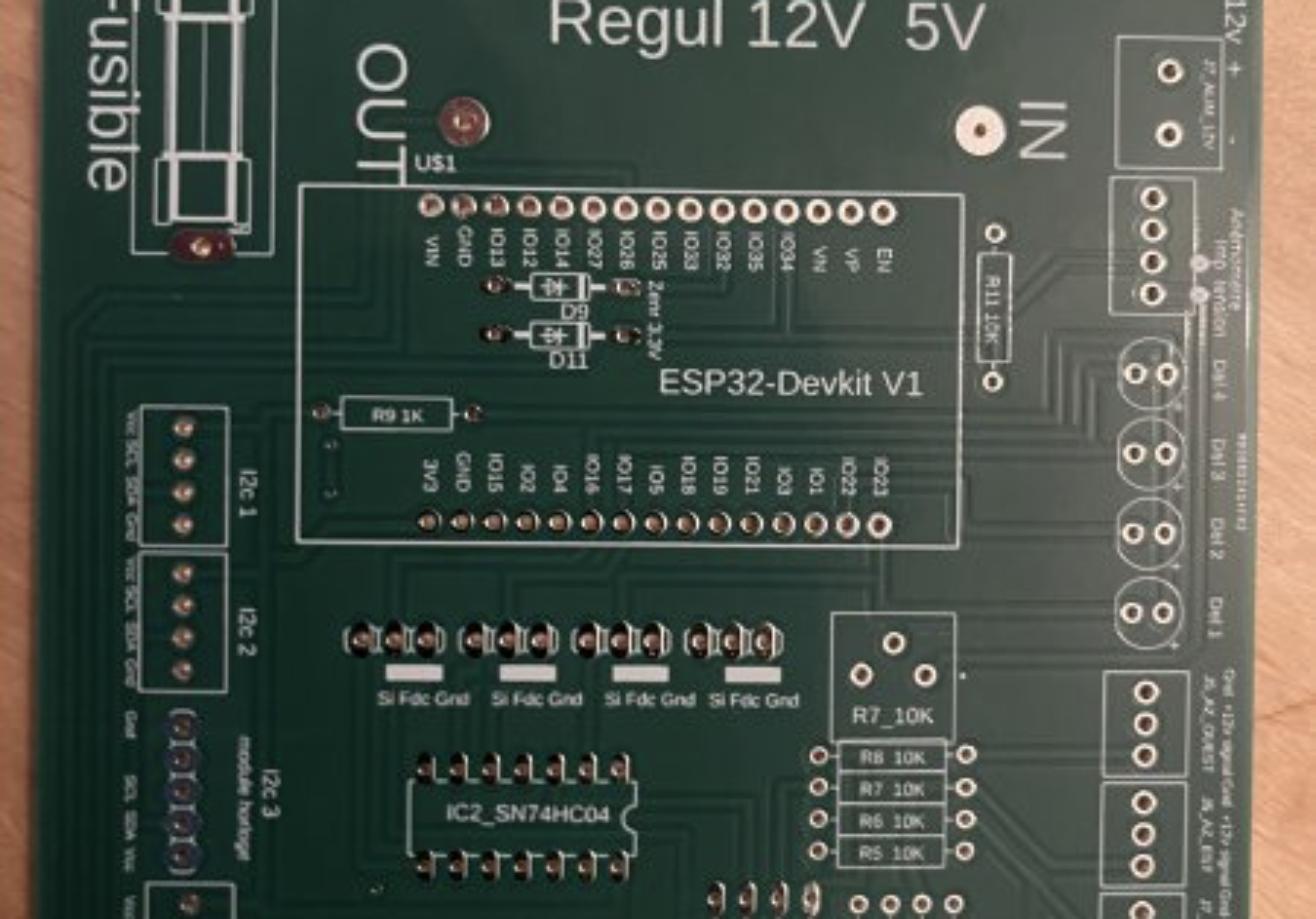
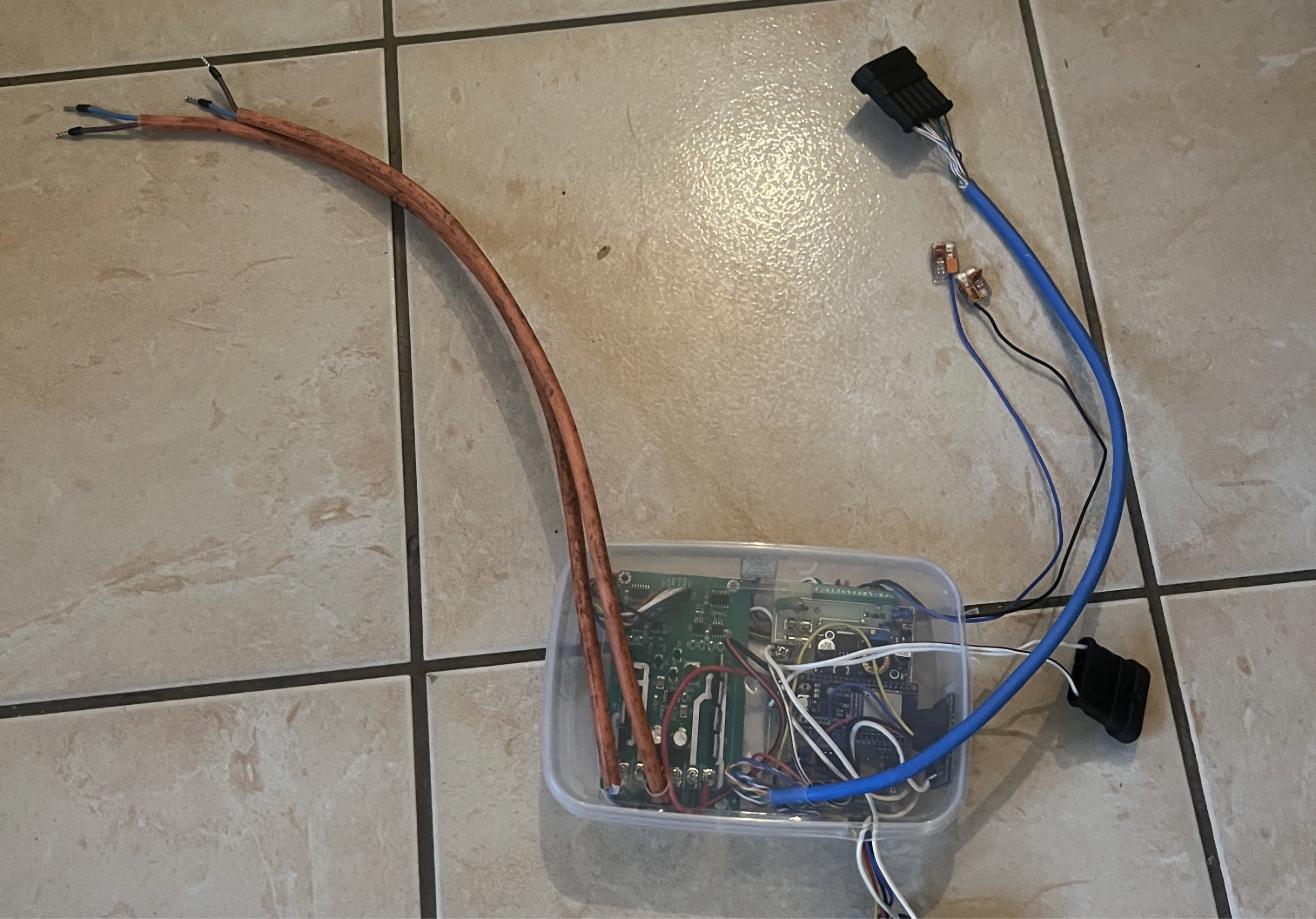
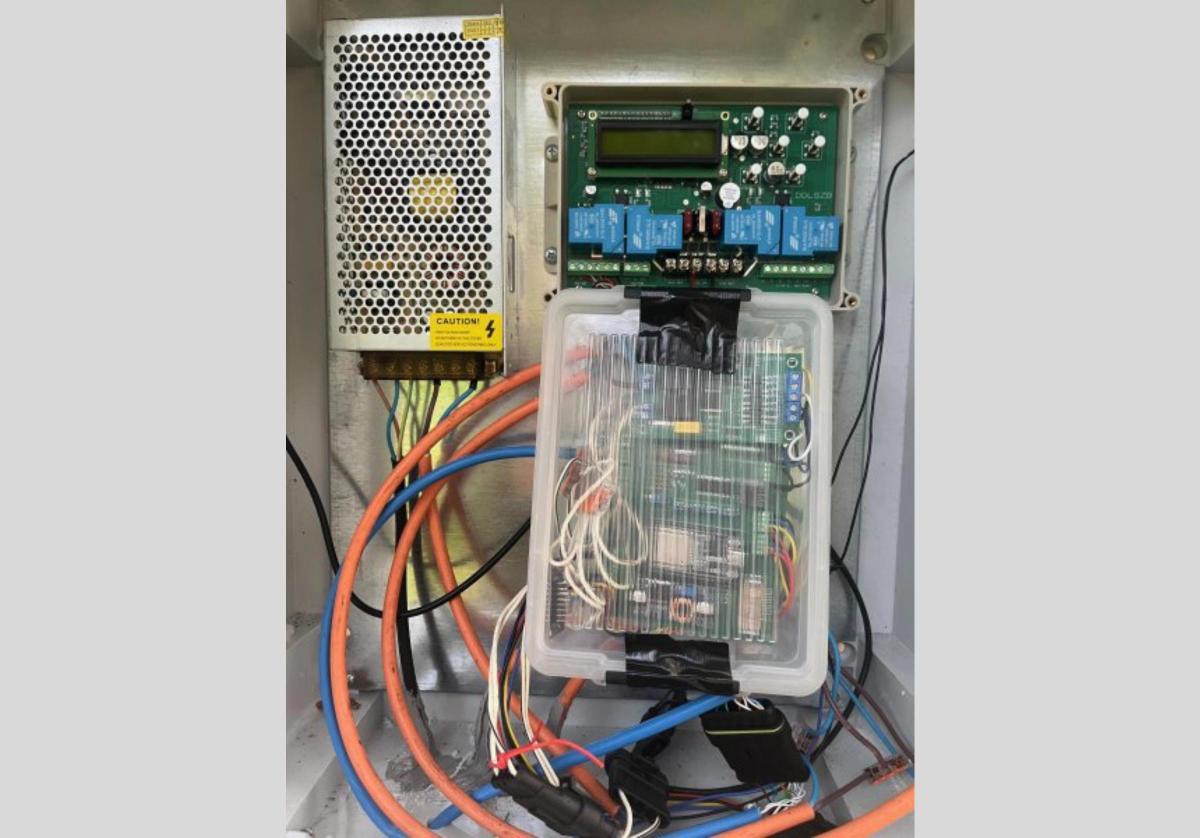
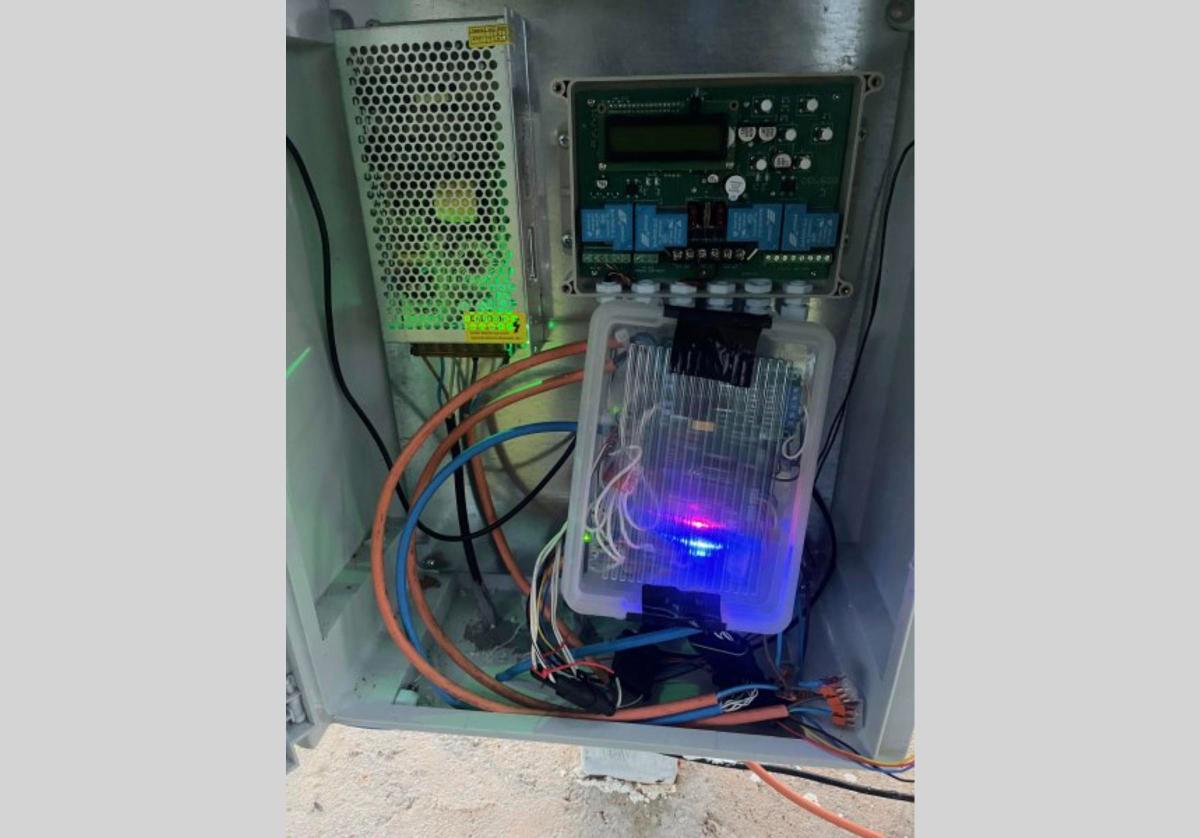
18 décembre — Petit résumé en images de ce nouveau boîtier de pilotage : la carte électronique et ses deux cartes relais sont installées dans un coffret étanche, avec l’ancienne alimentation et l’ESP32 protégé dans sa propre boîte plastique pour une double étanchéité contre l’humidité.
25 décembre — Jour de Noël studieux : passage annoncé aux mini-cartes relais moteur BTS7960 (environ 10 € sur Amazon contre 3 € chez Ali) pour affiner la précision du suivi GPS du soleil, le pilotage direct provoquant de petits à-coups sur la structure.
26 décembre — Câblage finalisé malgré 0 °C dans l’atelier : mouvements « hyper fluides », les 3 boutons de réglage de vitesse moteur sont appréciés, correction d’un faux contact sur la fin de course Est (wagos plutôt qu’inversion logicielle), double étanchéité grâce à l’ancien boîtier de portail dans le coffret. Décision de conserver ce pilotage à carte PWM pour le futur second tracker rotatif prévu en 2026.
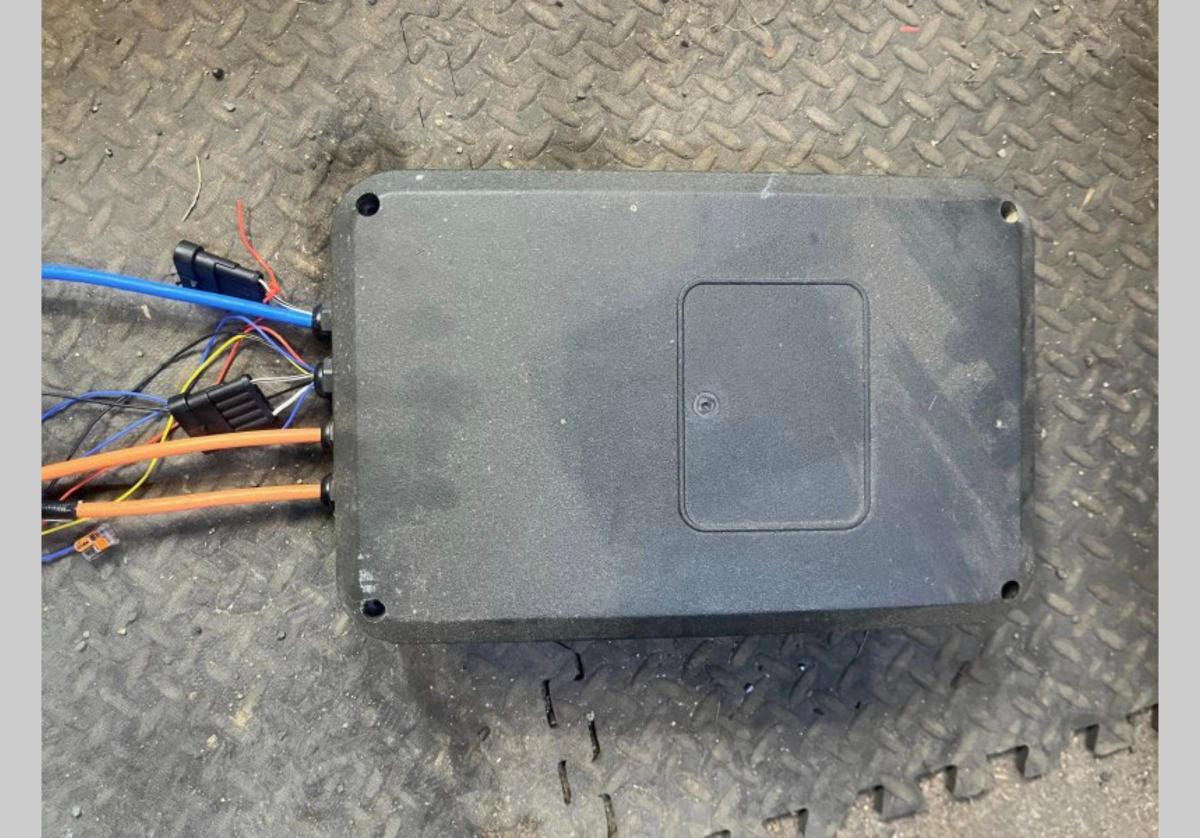
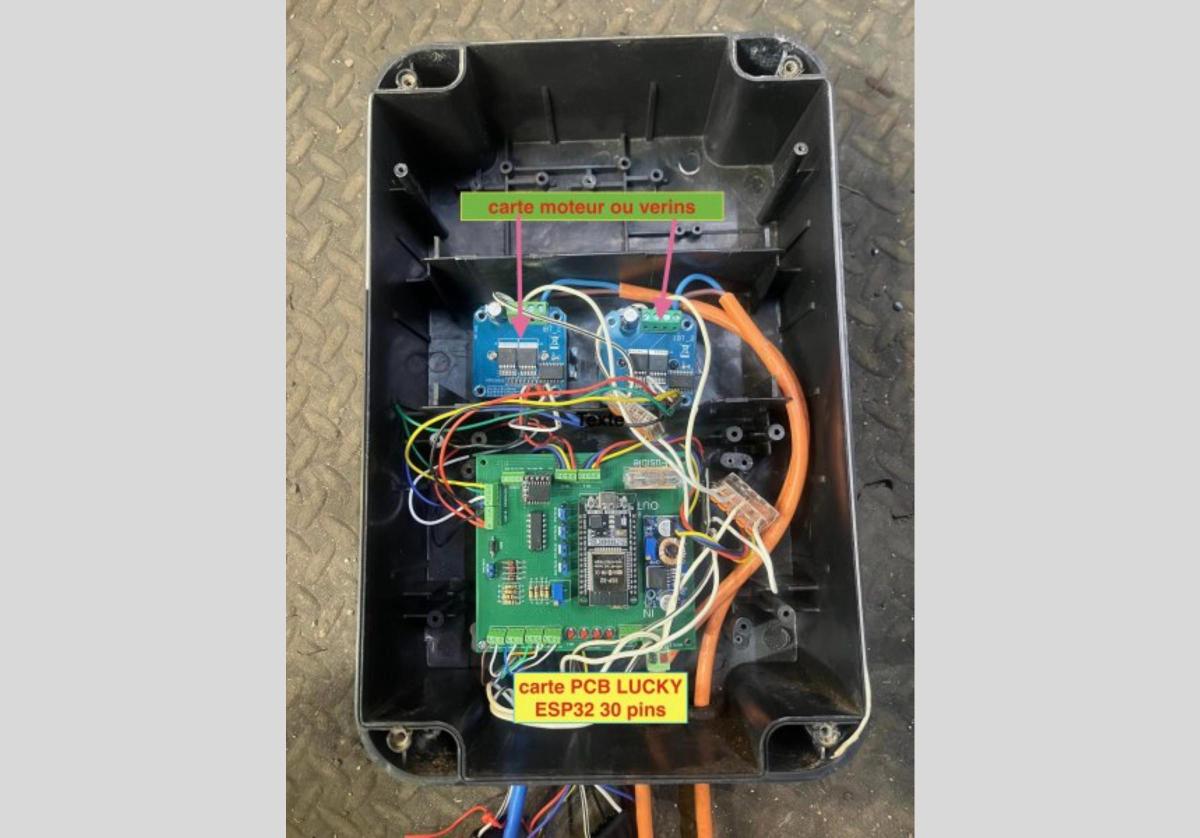
28 décembre — Bilan : le tracker est en production stable depuis mi-novembre, sans redémarrage nécessaire. Comparaison avec les trackers professionnels (Lumio, agricoles) qui suivent eux aussi le soleil via GPS par ciel couvert. Grand merci à @papy3264 pour son PCB. Vidéo résumé sur Facebook.
Janvier 2026 — tempêtes et premiers renforts
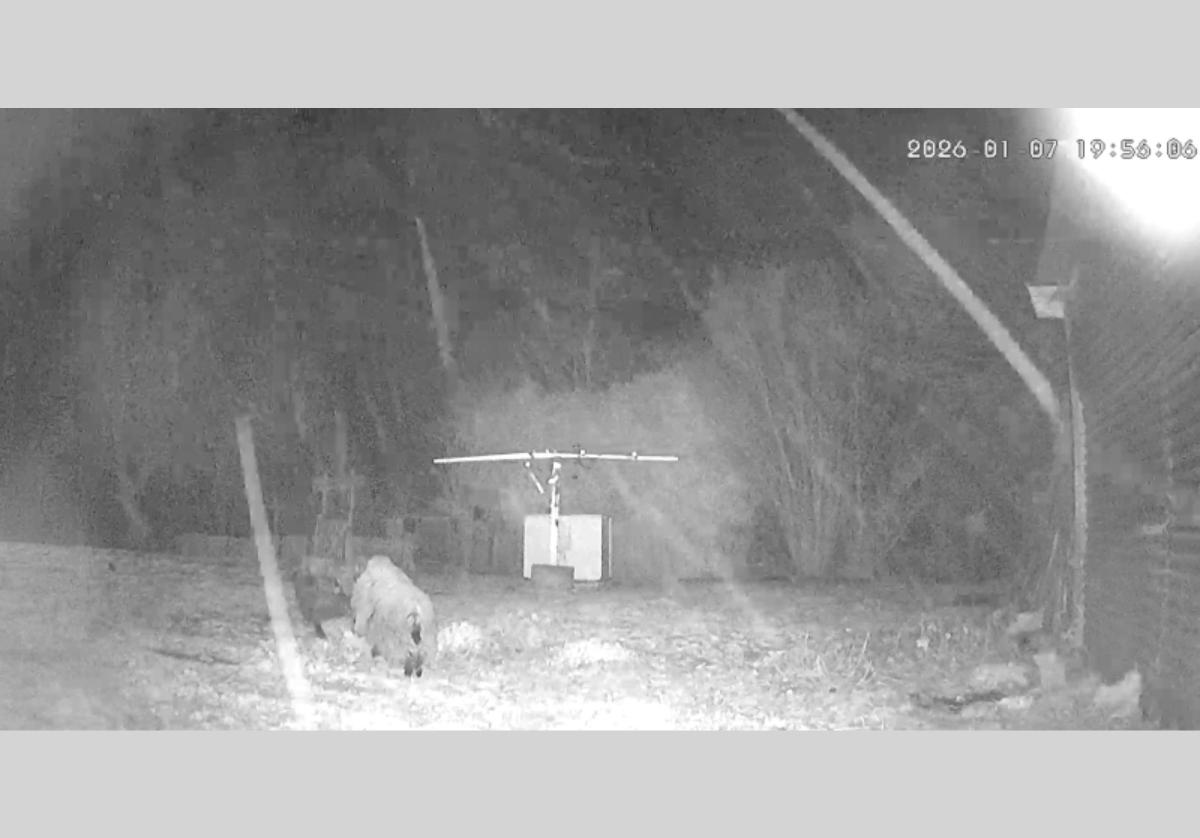
7 janvier — Tout fonctionne sans accroc, tracker totalement autonome, y compris de nuit sous l’œil de la caméra du jardin.
8 janvier — Alerte tempête : suivi en direct du comportement du tracker (vidéo Facebook).
22 janvier — Passage de la tempête Ingrid : procédure de sécurité appliquée (position repos, mode STOP logiciel, sangles physiques) — la « team sangle » ne fait pas confiance aux attaches en alliage des vérins, déjà cassées une fois au déballage.
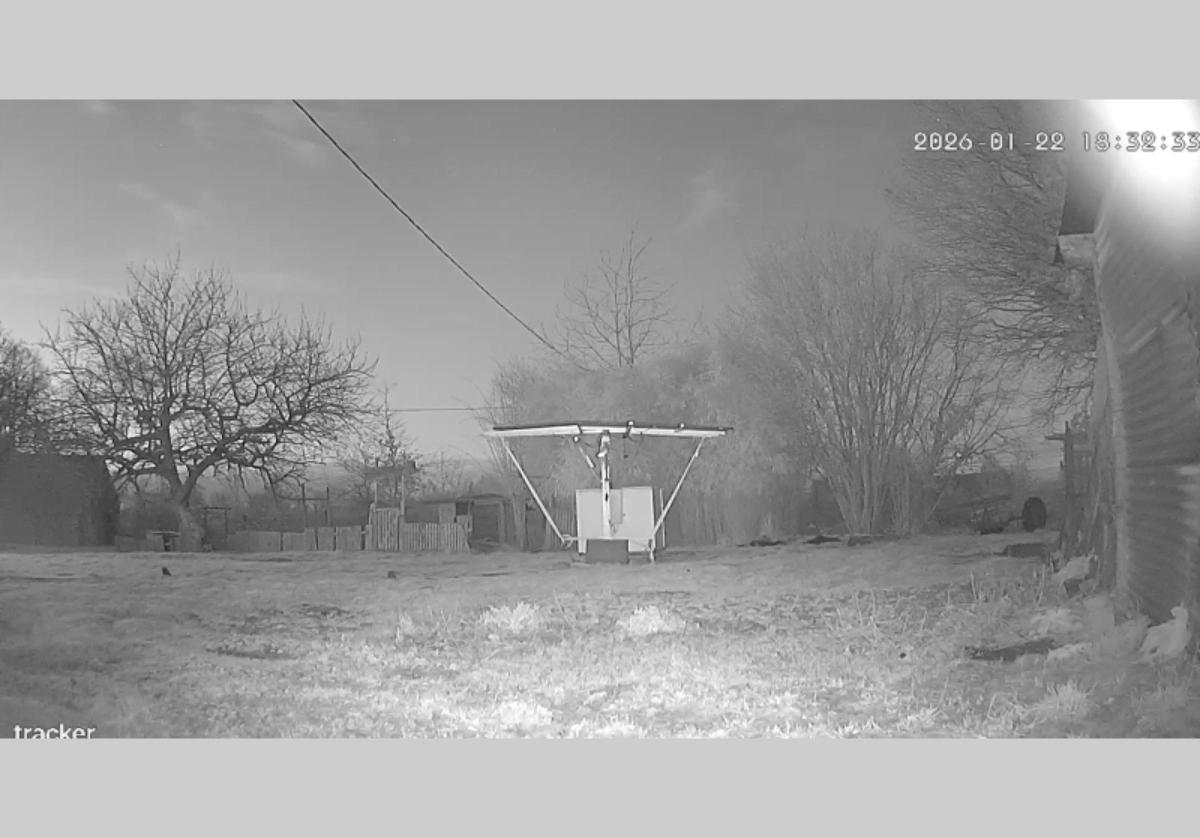
23 janvier — Mise à jour logicielle de @lucky (correction de la compensation en pression atmosphérique). Resté sanglé et à l’arrêt pendant Ingrid, le tracker encaisse la mise à jour sans bouger — logs de la version 2.7 à l’appui.
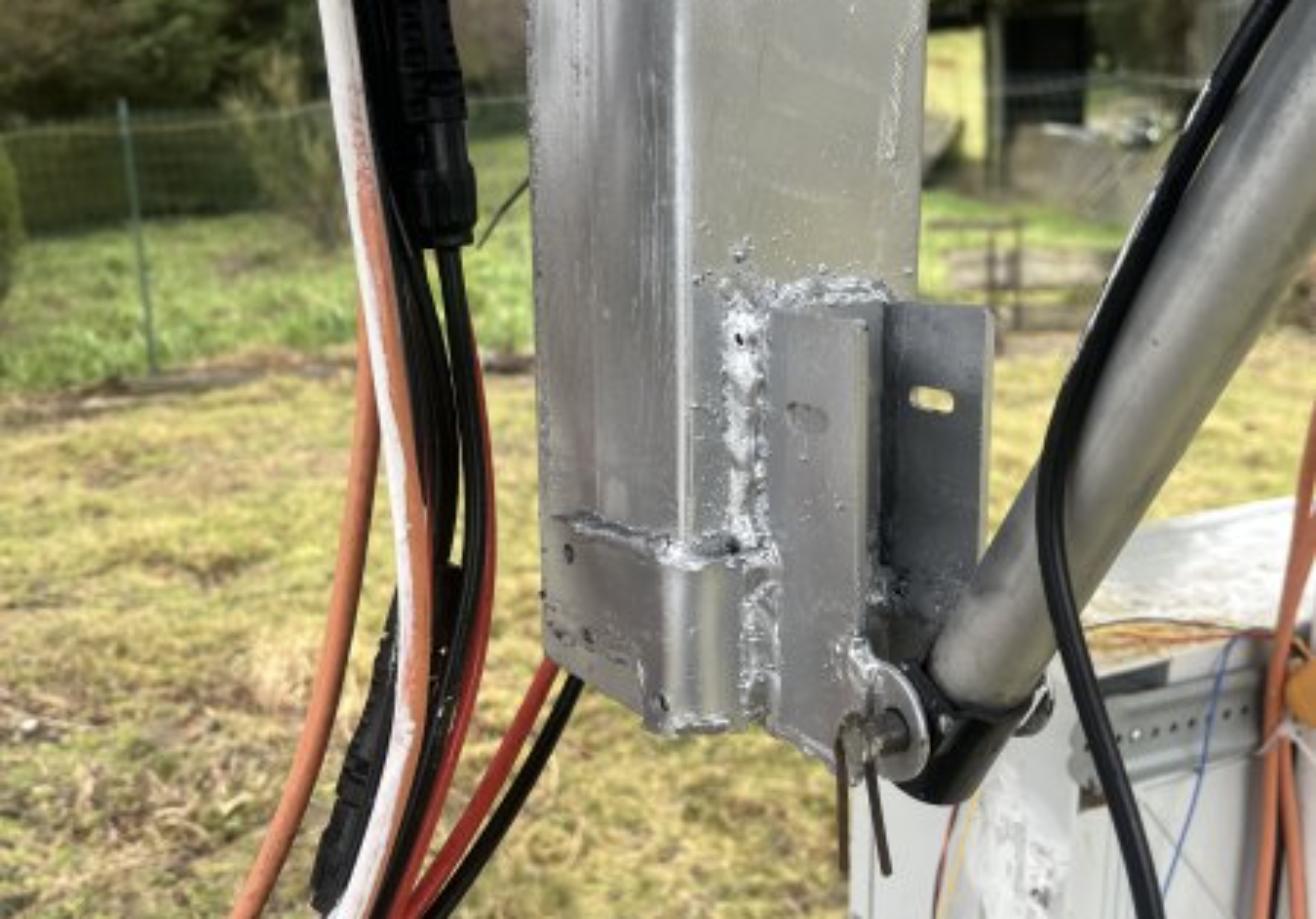
27 janvier — Mauvaise surprise : le support du vérin Est-Ouest s’est déchiré au niveau des soudures, sur un tube acier de 80×80 mm. Tracker attaché et mis en sécurité logicielle.
29 janvier — Réparation et renfort du support, ressoudé sur 3 faces plus un renfort sur le tube.
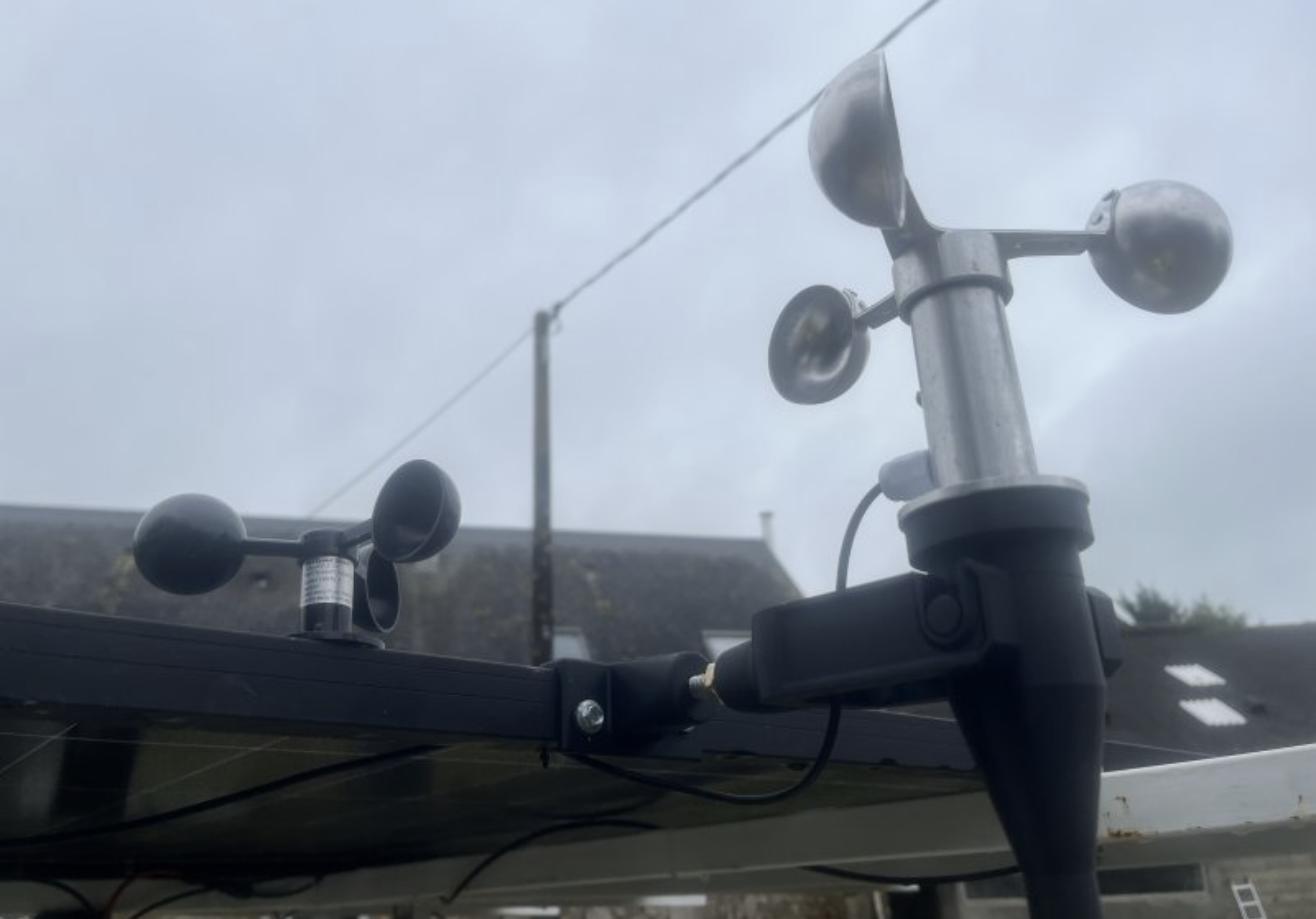
30 janvier — Réception d’un nouvel anémomètre en métal, câble de 8 m, en attente du support signé @koquo.
Février-Mars 2026 — anémomètre définitif et fondation démontable
2 février — Le support de @koquo, en alu massif, est posé avec le nouvel anémomètre étanche.
10 février — Vidéo comparative entre l’ancien boîtier chinois et le système de @lucky (ci-dessous).
11 février — Journée de vent et de pluie : le tracker réagit « au quart de tour » et se met à plat automatiquement.
13 février — Réglages personnels de l’anémomètre (seuil autour de 45 km/h de rafales avec 4 panneaux), et projet, au printemps, de refaire une vraie fondation (trou de 1x1x0,90 m) plutôt que la vis de 1,50 m actuelle.
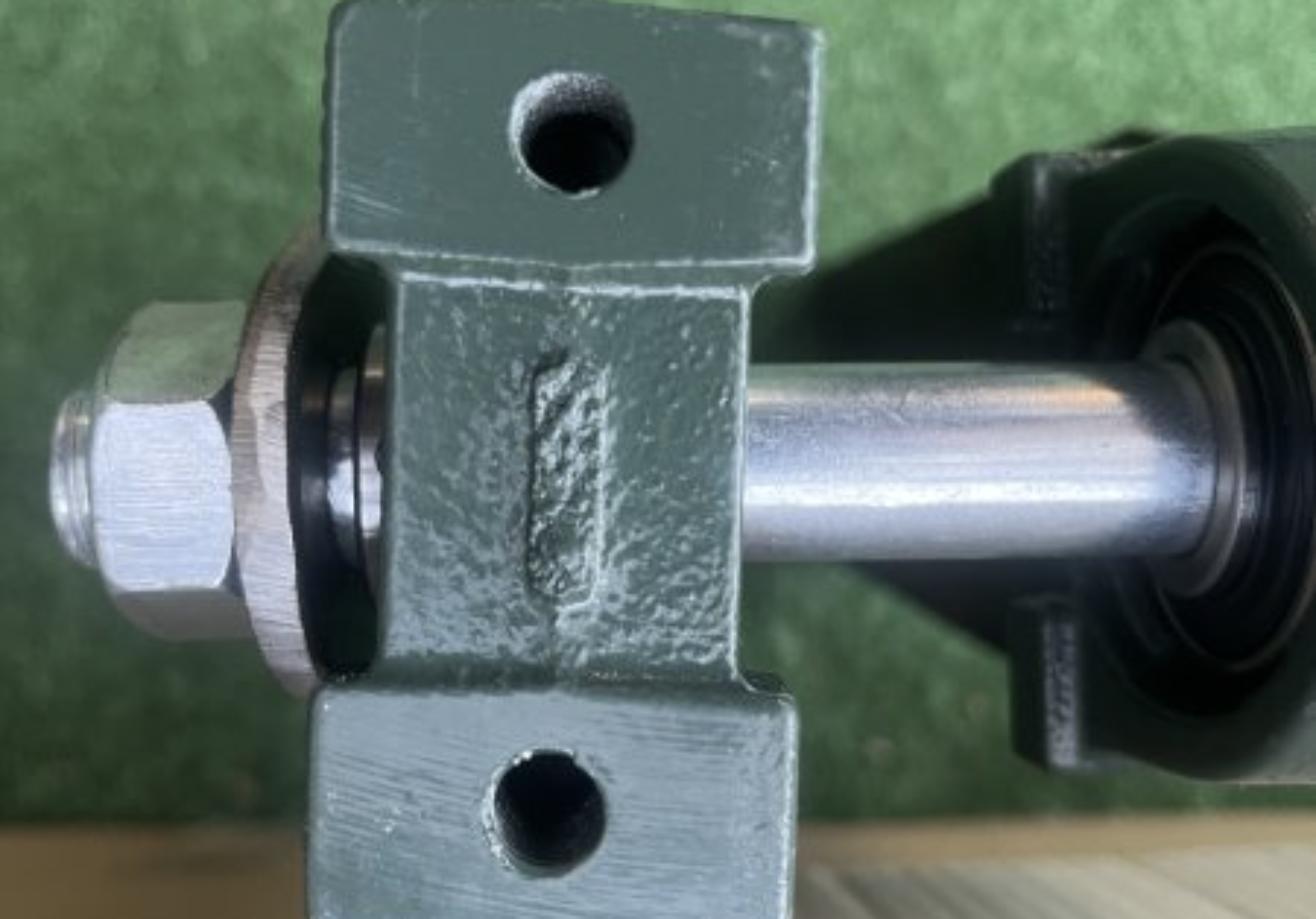
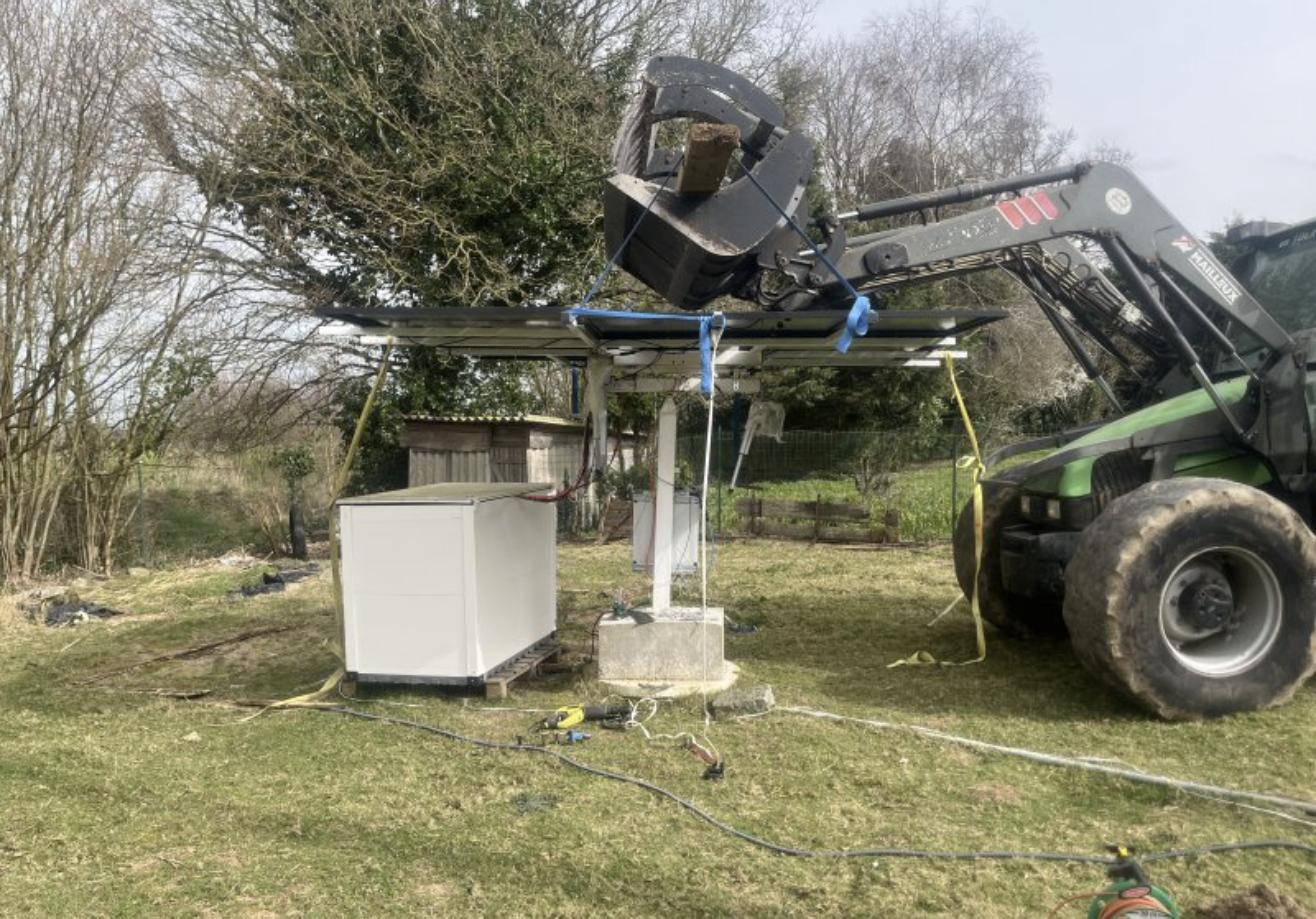
3 mars — Passage à un axe Est-Ouest démontable : fer plat de 6 mm, palier fonte avec roulement et graisseur, fixation par trou borgne plutôt que tout soudé. Levage de la structure (150 kg) au tracteur, à la fourche et aux sangles, pour travailler sur la rotation — « un autre sujet », comme le glisse Michel, en clin d’œil au futur second tracker.
5 mars — Réparation terminée.
Ces derniers réglages sur le tracker V1 se sont déroulés en parallèle du lancement, le 20 février, d’un second tracker : cette fois en rotation complète azimut + élévation, avec sa propre fondation en béton et une architecture entièrement repensée à partir de pièces de moto récupérées. Voici son histoire complète.
Partie 2 — Le tracker V2 : un an de bricolage à base de pièces récup de moto
Ce billet retrace la construction de mon deuxième tracker solaire (4 panneaux, rotation azimut + élévation), entièrement pensé autour de pièces de récupération : cadre et boîte de vitesse de moto, moyeu de voiture, moteur d’essuie-glace, jantes, tubes de fourche… Le tout piloté par un codeur angulaire de précision et une carte ESP32. Le projet a démarré le 20 février et continue d’évoluer aujourd’hui encore (dernier ajustement le 30 août). Voici le déroulé complet, mois par mois.
Février — lancement, choix de l’axe et de la motorisation
20 février — Lancement du projet : 4 panneaux photovoltaïques. Fondation prévue : trou de 1 m x 1 m, profondeur 0,70 m, coulage béton. Armature en cadre alu de BMW K1200S récupéré (non fêlé, non plié). Axe recup en inox/acier traité anti-torsion, potence en tube 100x100x3 de 1,20 m, jeu axe/potence ramené à zéro grâce à de vrais roulements étanches. Le cadre supporte 240 kg à vide. Détail de l’axe : intérieur de 38 mm, roulements coniques en haut et en bas sur 18 cm de hauteur. Piste de roulements complémentaires repérée sur eBay.
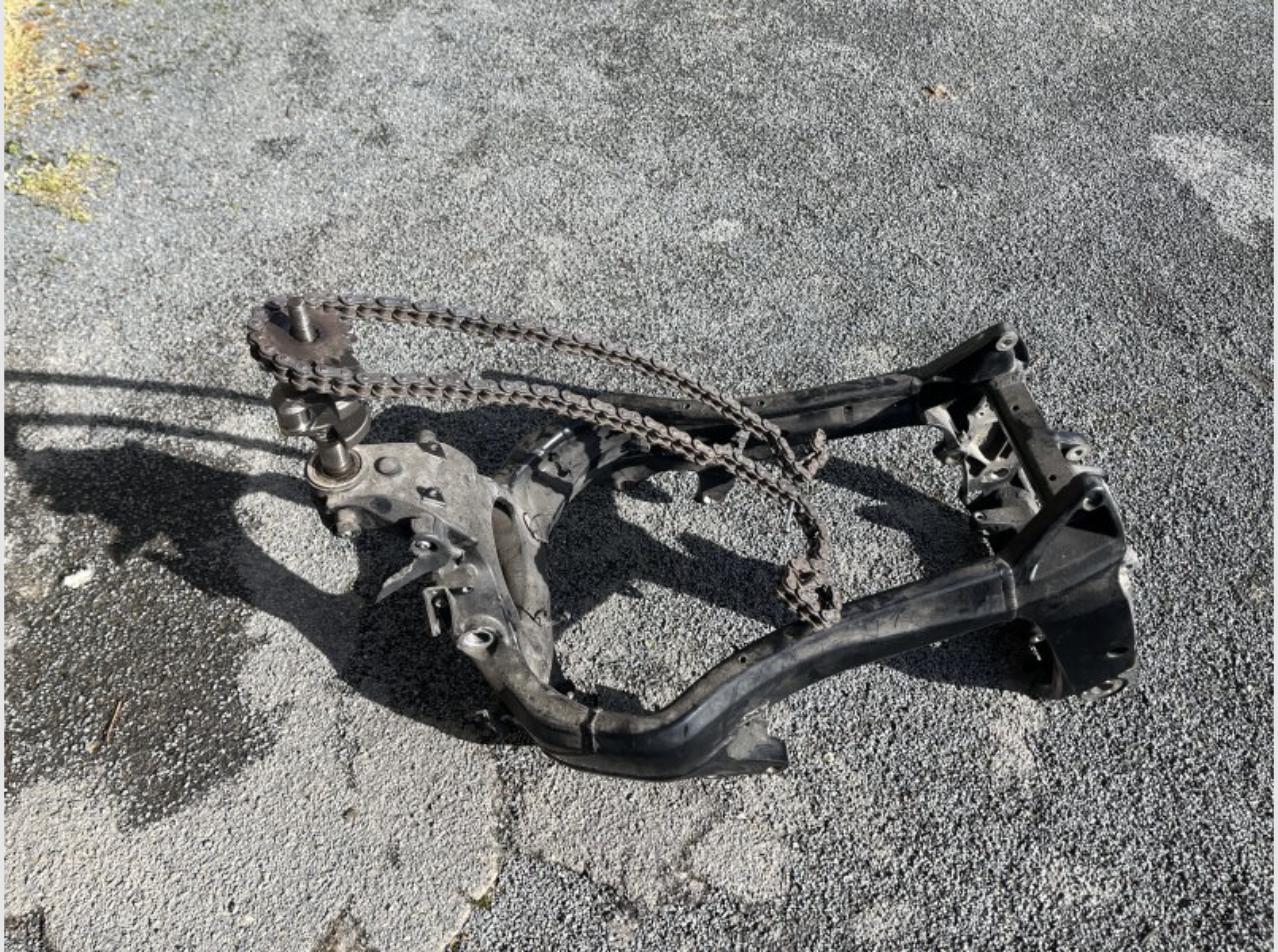
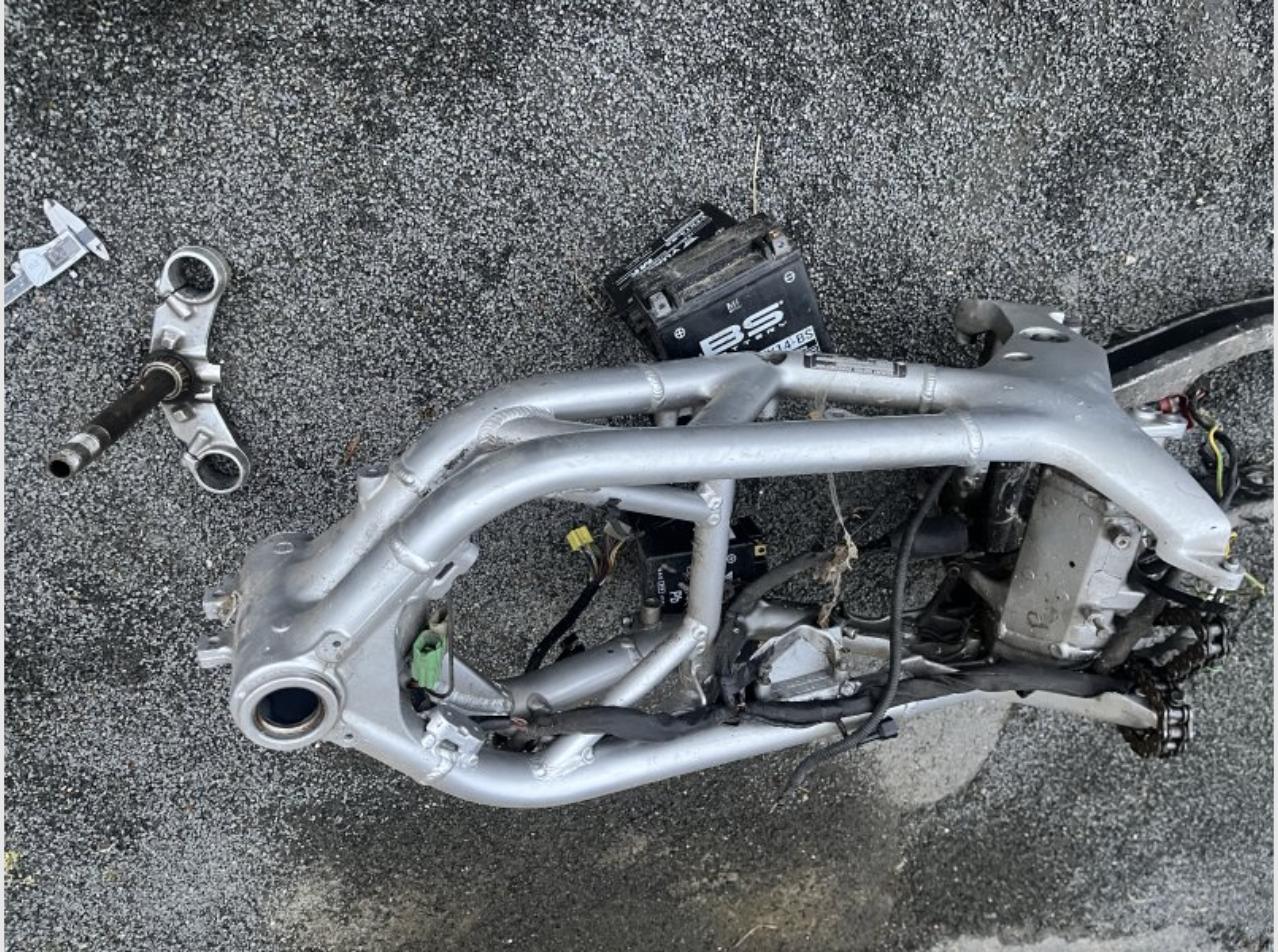
21 février — Décision de partir sur un montage moyeu + grande couronne soudée en prolongation du poteau. Commande du moteur et du moyeu passée (réception prévue le 25).
22 février — Vidéo de référence sur le démontage d’un moyeu arrière (ci-dessous). Piste envisagée : pignon de boîte moto + couronne arrière, avec un test à blanc prévu sur la carte de pilotage pour atteindre 180°. Question ouverte sur l’utilisation d’un capteur ABS existant ou d’un capteur AS5600 pour le codeur angulaire. Confirmation que le moyeu arrière de voiture (Ford C-Max/Focus) s’assemble à la presse, sans écrou central.
23 février — Recherche du bon moteur (un moteur d’essuie-glace tournant entre 45 et 65 tr/min est évoqué comme référence).
25 février — Pièces reçues : le moyeu est pressé à chaud, mais le moteur-réducteur reçu est jugé « micro petit », donc insuffisant.
26 février — Abandon du moteur de treuil (trop d’ampérage, moteur « gadget » renvoyé). Bilan des pièces à ce stade : cadre moto acier OK, boîte de vitesse moto 650 cm3 récupérée (moteur HS, bielle pétée), pignon/couronne moto récupérés, moyeu arrière de voiture neuf, deux capteurs angulaires neufs, un vérin nord-sud. Deux options de motorisation en balance : couronne + pignon de démarreur, ou couronne arrière moto + pignon de boîte. Décision de rester sur une potence acier de 1,20 m enfouie dans un trou de 1x1x1 m, avec la boîte moto pour le couple et la réduction (limiter le jeu par vent fort). Orientation finale vers un moteur d’essuie-glace de voiture ou de camion.
28 février — Arbitrage entre deux solutions de transmission (couronne 46 dents / pignon 14 dents en sortie de boîte SV650, moteur essuie-glace). Début du montage : le capteur de rotation est collé sur la couronne au double-face 3M rouge.
Mars — motoréducteur, structure et premiers essais
3 mars — En attente du moteur d’essuie-glace de camion, à relier à l’axe de boîte de la moto.
7 mars — Vidéo de la maquette de test : s06.swdrive.fr/s/g9toe8AsyrTE7DD — entraînement direct sur volant magnétique (clavette, vis, frein filet). Un test avec 100 kg posés sur la jante est prévu pour valider la tenue.
11 mars — Moteur et réducteur définitivement choisis et commandés en Allemagne (merci à @lolocrash pour l’axe en 12-14). Ensemble retenu : moyeu voiture + couronne/chaîne de vélo + poteau 127 mm x4 sur platine de 10 mm.
12-13 mars — Confirmation de la transmission par chaîne de vélo (pignon avant) plutôt que par des réducteurs jugés trop fragiles, avec une sécurité logicielle en cas de blocage moteur. Le poteau retenu est hexagonal, 107 mm, 8 mm d’épaisseur. La nouvelle carte électronique est testée et jugée « simple à mettre en place » (vidéo ci-dessous).
17 mars — Matériel reçu : carte et carte moteur fonctionnelles, codeur d’une précision « suisse » au millimètre près.
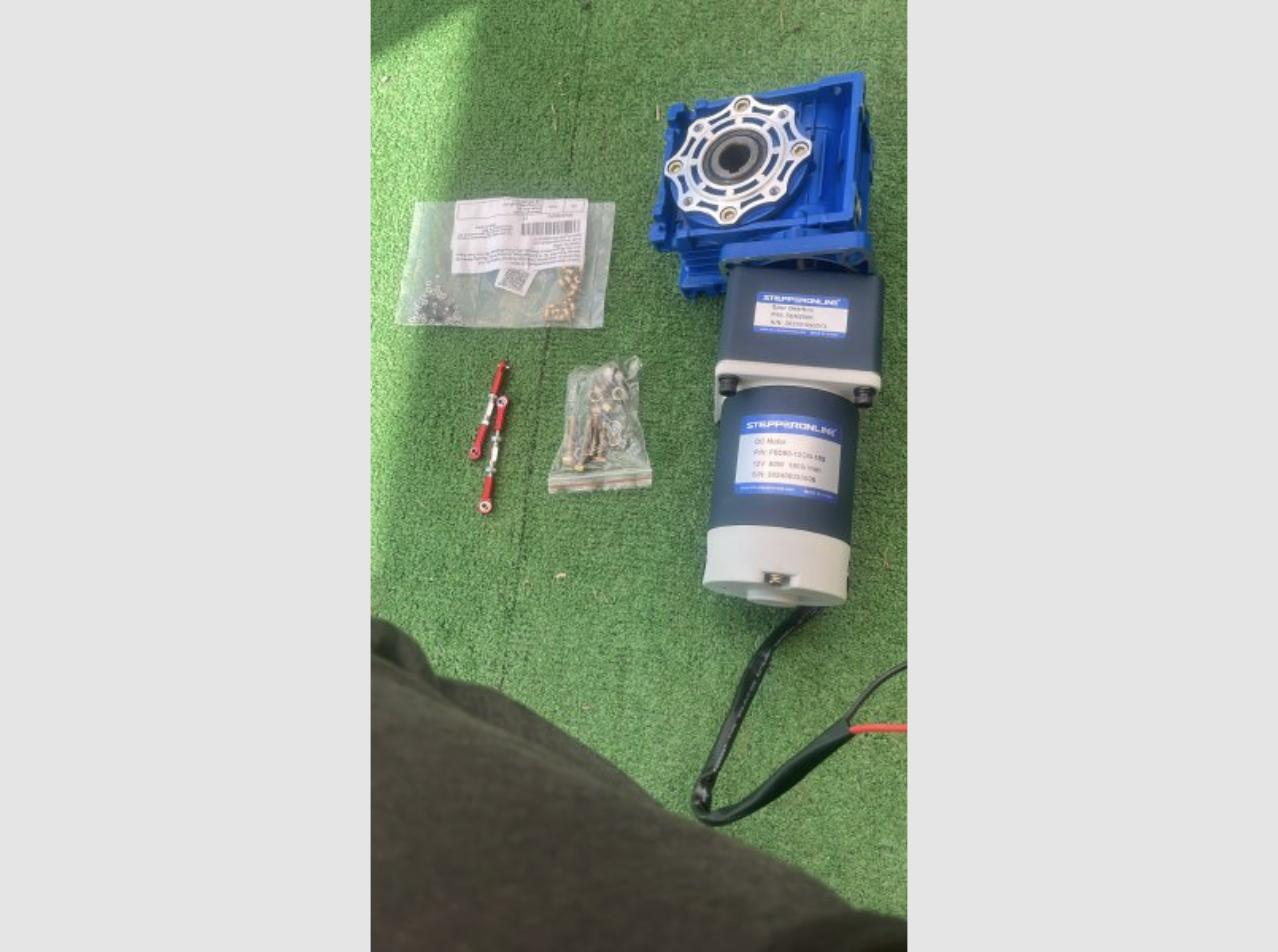
18-19 mars — Calage du codeur au plus près du centre de rotation, vernis diélectrique prévu pour protéger l’électronique de l’humidité. Tests de rotation en azimut et élévation, ajustement du vérin (le 400 mm initial jugé trop long). Fondations désormais prévues à 1,20 m x 1,20 m x 0,50 m.
21-24 mars — Vernissage des cartes PCB pour l’étanchéité des codeurs, avec deux versions de carte testées (avec et sans fins de course).
28-30 mars — Remerciement à @lolocrash pour l’usinage des pièces d’accouplement moteur-réducteur (insert laiton, axe 18 mm inox, platine alu). L’entraînement azimut se fait par courroie de distribution de 3 cm renforcée, la structure est dimensionnée pour 150 kg (4 panneaux), et deux amortisseurs sont prévus contre le jeu — précision importante : ils compensent le ballant nord-sud/ élévation, pas la tension de la courroie, qui assure elle la rotation sans entretien. Le 30, montage de la poulie et du petit pignon (récupérés d’un tendeur d’imprimante 3D), courroie recoupée et sertie, carte PCB codeur et logiciel paramétrés, calibrage en un clic (référence 180° azimut / 90° élévation), fixation sur un bouchon de tube 80×80 mm.
Avril — montage définitif, structure et début du terrassement
11 avril — Codeur d’angle monté définitivement sur le réducteur. Fondation prévue à 1,20 m x 1,20 m x 0,80 m, plaque basse soudée sur le cadre moto en acier (35 kg).
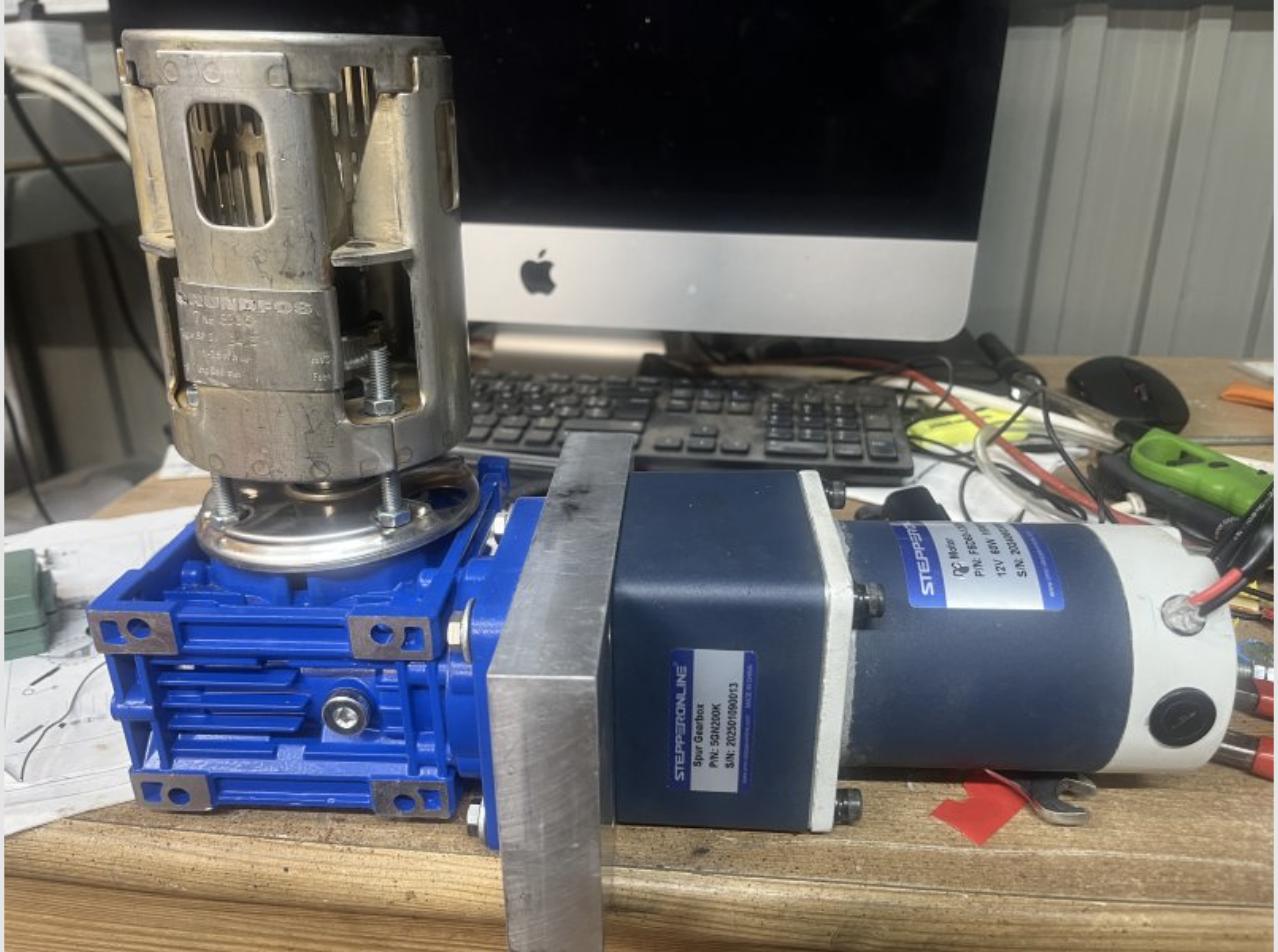
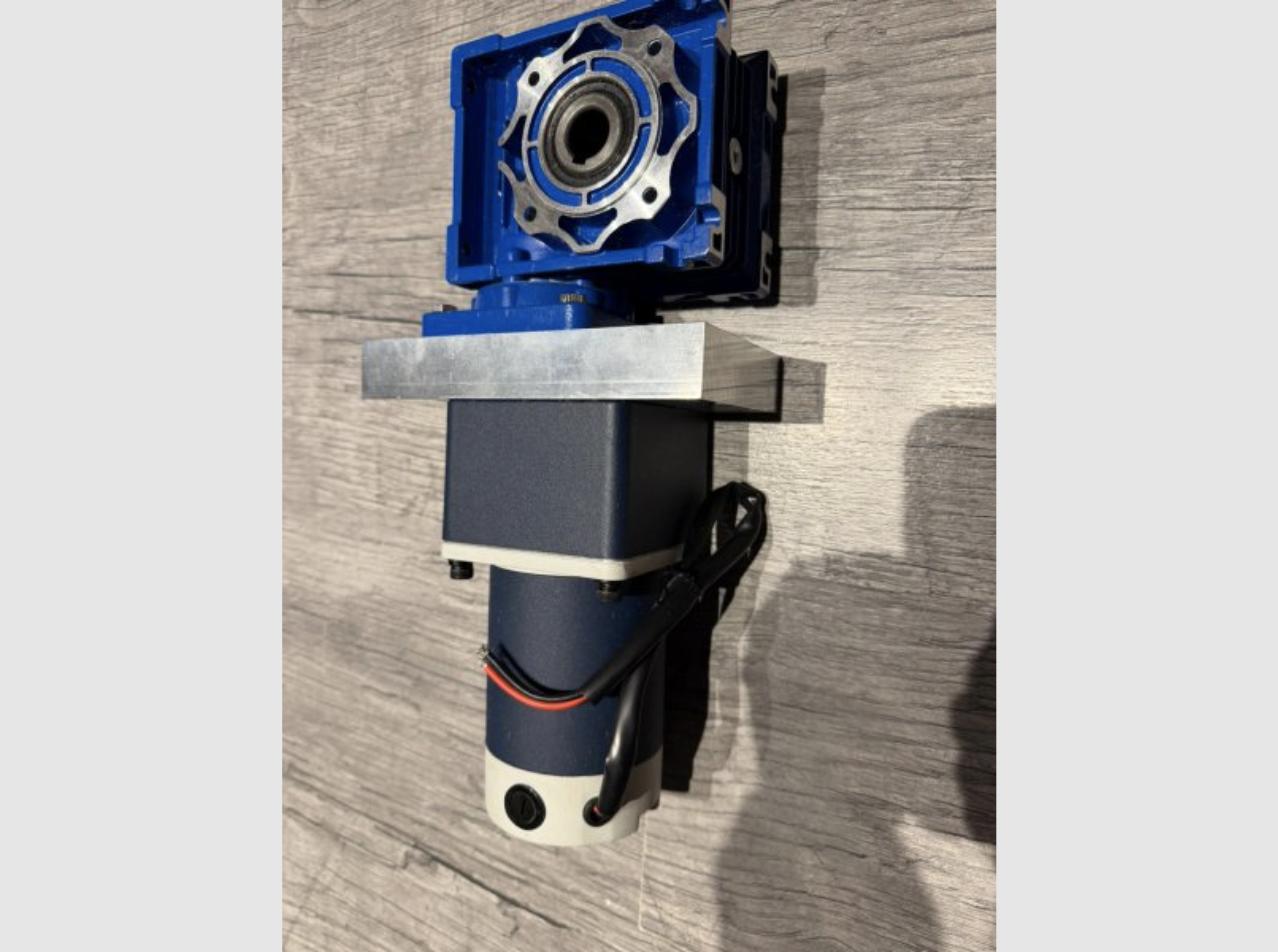
15-16 avril — Moteur-réducteur monté en direct sur le plateau des panneaux, sans courroie ni chaîne, et démontable. Codeur angulaire monté, peinture galva à prévoir, renforts diagonaux (tubes de fourche) à souder. Vidéo : s06.swdrive.fr/s/CJpYgjzNHzpF6SJ. Test prévu : 100 kg sur la jante pendant une semaine avant la mise en terre.
17 avril — Réglage de l’élévation : passage à 4 paliers (au lieu de 2) avec un amortisseur à gaz, course de 300 mm, sans sangle — un choix assumé de surdimensionnement.
23 avril — Vidéo en direct du système avec la nouvelle carte et l’adaptateur ESP32-S3 (ci-dessous). Un léger jeu de 2 mm est relevé sur l’arbre, à surveiller après le perçage du trou de fondation.
24 avril — Retour d’expérience : un tube de 40 mm a cassé (remplacé par du 80 mm), le vérin ne pose aucun souci, mais des paliers en fonte ont cassé sur l’axe est-ouest de 20 mm (course totale 400 mm) — casse imputée à une erreur humaine de sanglage.
26-27 avril — Test du capteur angulaire en prise directe sur l’axe en rotation, puis collage du capteur d’élévation sur la couronne en alu.
28 avril — Les parties mécanique et électronique sont jugées au point ; reste la partie la plus dure : creuser le trou et couler la fondation, avec un test réel en extérieur d’au moins trois semaines pour le temps de séchage.
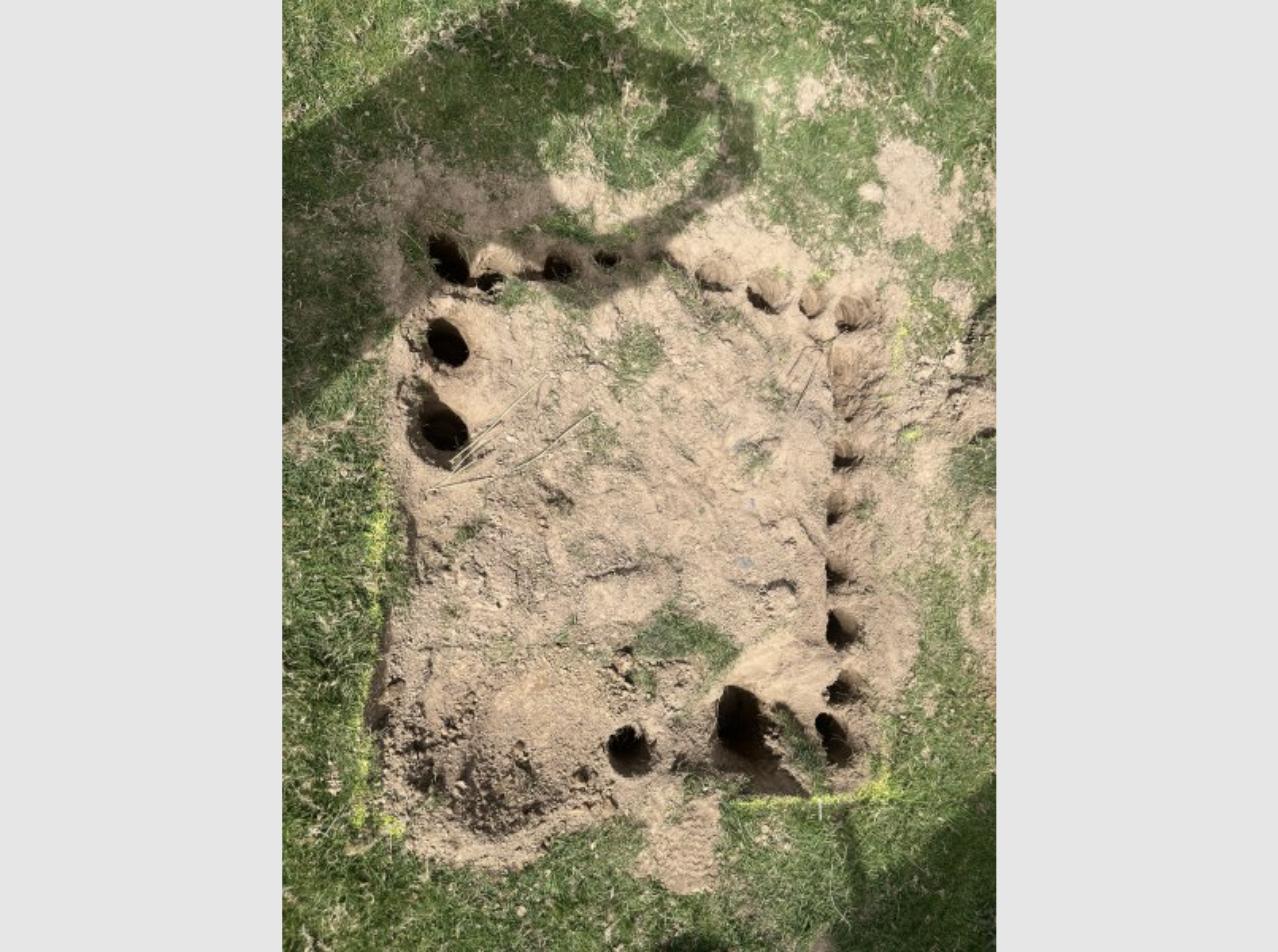
30 avril — Creusement à la tarière manuelle, avec une tige filetée soudée au bout du perforateur (pas de pierre, mais quelques ardoises et débris métalliques laissés par l’ancien propriétaire). Cinq heures de travail pour 40 cm de profondeur — la location d’une mini-pelle a été écartée, jugée trop chère avec le permis remorque nécessaire (environ 300 €).
Mai — fondation et structure porteuse
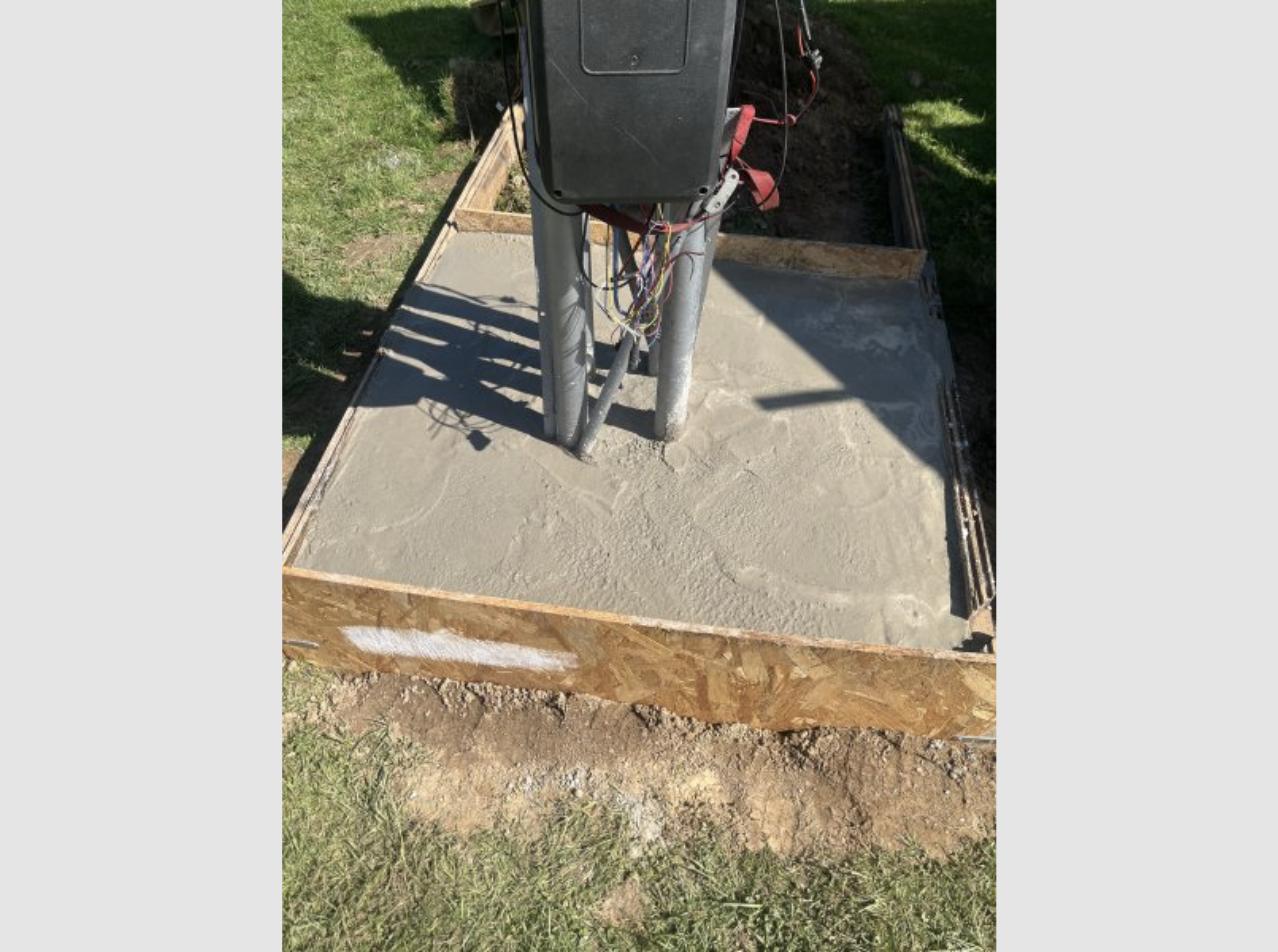
1-2 mai — Trou terminé puis approfondi (1,20 m x 1,20 m, jusqu’à 0,30 m puis plus), tubes de fourche inox soudés au cadre, une trentaine de sacs de béton (1050 kg de produit sec), soudure du châssis sur 50 cm, deux points d’ancrage supplémentaires en cas de tempête, poids du châssis 30 kg. Le coulage se fait sous la pluie, avec le codeur azimut exposé aux intempéries en test grandeur nature.
2-4 mai — Changement de plan : le cadre alu est jugé pas assez solide, remplacé par deux jantes de voiture en acier + un tube inox + une platine de 250×250 soudée dessus. La structure finale associe treillis, jante et tube galva récupérés.
7-8 mai — Coulage terminé : 33 sacs de béton au total (990 kg de poudre, 165 kg d’eau), avec 15 jours d’attente avant de poser le plateau des panneaux.
10 mai — Coupure de courant (1h38-3h09) : bascule automatique sur batterie et pile RTC, reprise normale au matin. Un test volontaire en conditions extrêmes (chaleur et -20 °C) sur les codeurs ne révèle aucun impact.
13 mai — Support en U (deux tubes 80×80) à souder sur la jante pour porter le plateau des panneaux, récupéré grâce au tracteur du voisin.
24-26 mai — Perçage du support (cinq vis de 12 mm), soudure inox de 200 mm entre l’UPN et la jante.
Juin — finitions mécaniques et réglages fins
3 juin — « Yes, mon nouveau tracker solaire est fini » : la rotation tient malgré l’orage, pilotée par le codeur de précision qui suit la courbe GPS du soleil. Fixation par vis de fondation de 1,50 m et 300 kg de béton. Ajustement de la course du vérin, jugée trop limitée (inclinaison 90-60° seulement sur 200 mm).
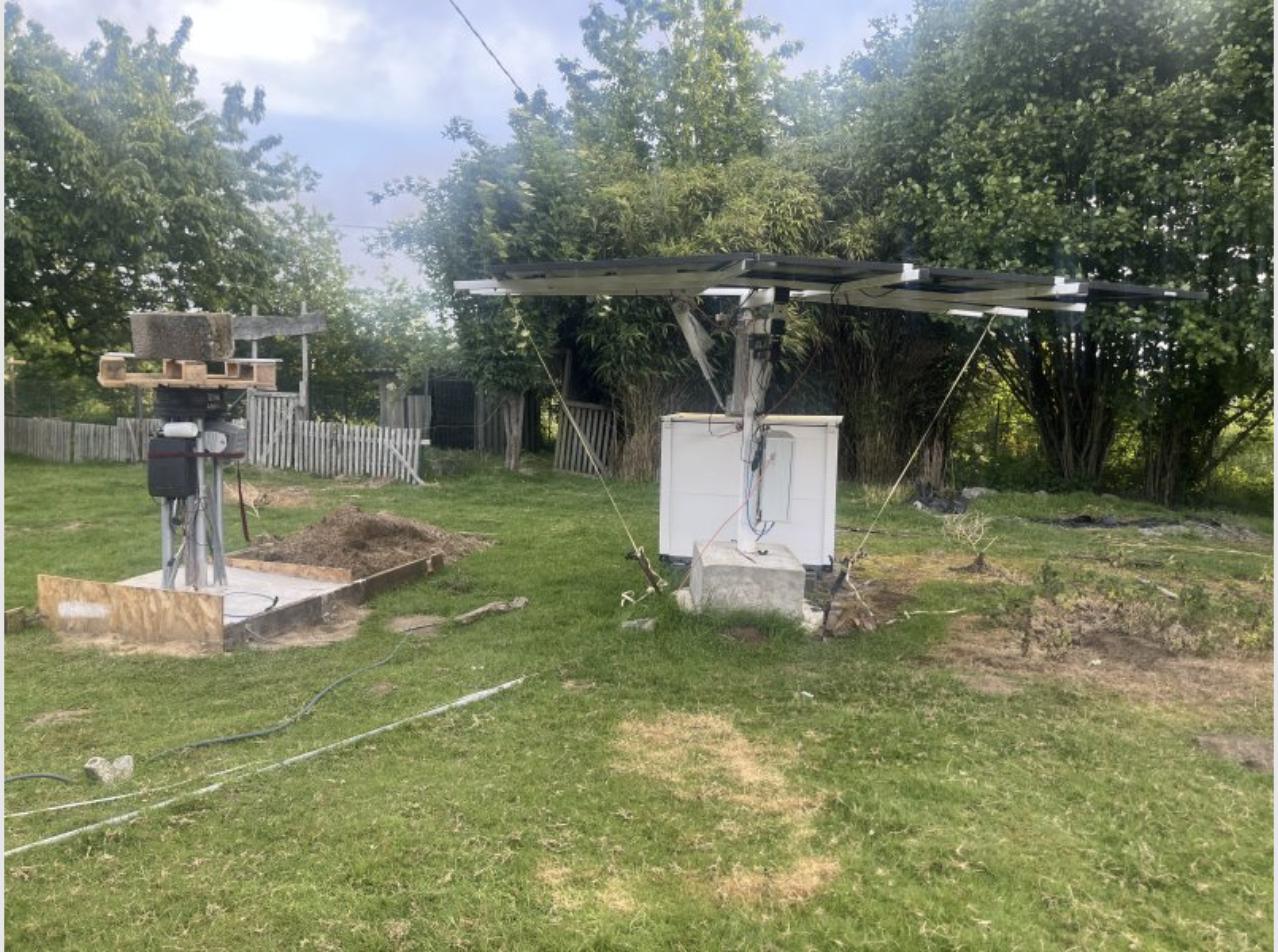
10 juin — Réparation effectuée, tracker de nouveau en production (vidéo ci-dessous).
11-15 juin — Montage du codeur d’élévation (plaque vernie), recherche d’un accouplement sans jeu sur l’axe de 18 mm (goupille et perçage profond, puis piste d’un accouplement élastique). Correction du ratio du codeur avec l’aide de sa compagne : écart mesuré de 55° affichés pour 37° réels, corrigé par le calcul du bon ratio.
18 juin — Butées est-ouest posées (tube 100×100 soudé sur fer plat, boulons de 10 mm) — vidéo ci-dessous.
19-23 juin — Butées physiques est-ouest finalisées en métal épais, les premières en alu ayant été jugées trop fragiles face au couple du moteur (qui avait déjà cassé un axe inox de 18 mm).
25 juin → 3 juillet — Suivi « R.A.S. » : le tracker tourne en continu. Ajout d’une carte relais (ventilateurs 5V/12V, verrouillage du vérin, éclairage extérieur sur ESP32-S3) et début du montage d’un raccord élastique sur l’axe (à la place du direct) pour préserver le réducteur bleu.
Juillet-Août — finitions, sécurités et point actuel
16 juillet — Afficheur LED 8×8 (64 LED) opérationnel (vidéo ci-dessous). Reste à faire : une télécommande d’urgence sans wifi/réseau, l’axe élastique (en attente de températures plus fraîches pour l’intervention) et une option luxmètre (pour détecter un ciel couvert et remettre le tracker à plat).
20 juillet — Télécommande reçue avec sa pile, luxmètre en attente d’intégration sur la carte.
28 juillet — Petit incident pendant les vacances : le codeur affiche 0°, ce qui déclenche la mise en sécurité logicielle. Extrait de log : Azimut 252,9°→254,9° (Ouest, erreur 2,0°), puis détection du soleil hors bornes. Résolu en moins d’une minute — la sécurité logicielle a fait son travail comme prévu.
29 août — Un jeu est constaté sur le réducteur (NVRM040 30/1, backlash classique entre vis sans fin et engrenage bronze) quand le plateau est incliné — aucun souci à plat, même par vent fort (vidéo ci-dessous). Solution envisagée : un câble de 5 mm enroulé sur la jante avec un ressort de tension, pour précharger le réducteur et supprimer le jeu (montage à deux points, avec un demi-tour du câble sur la jante).
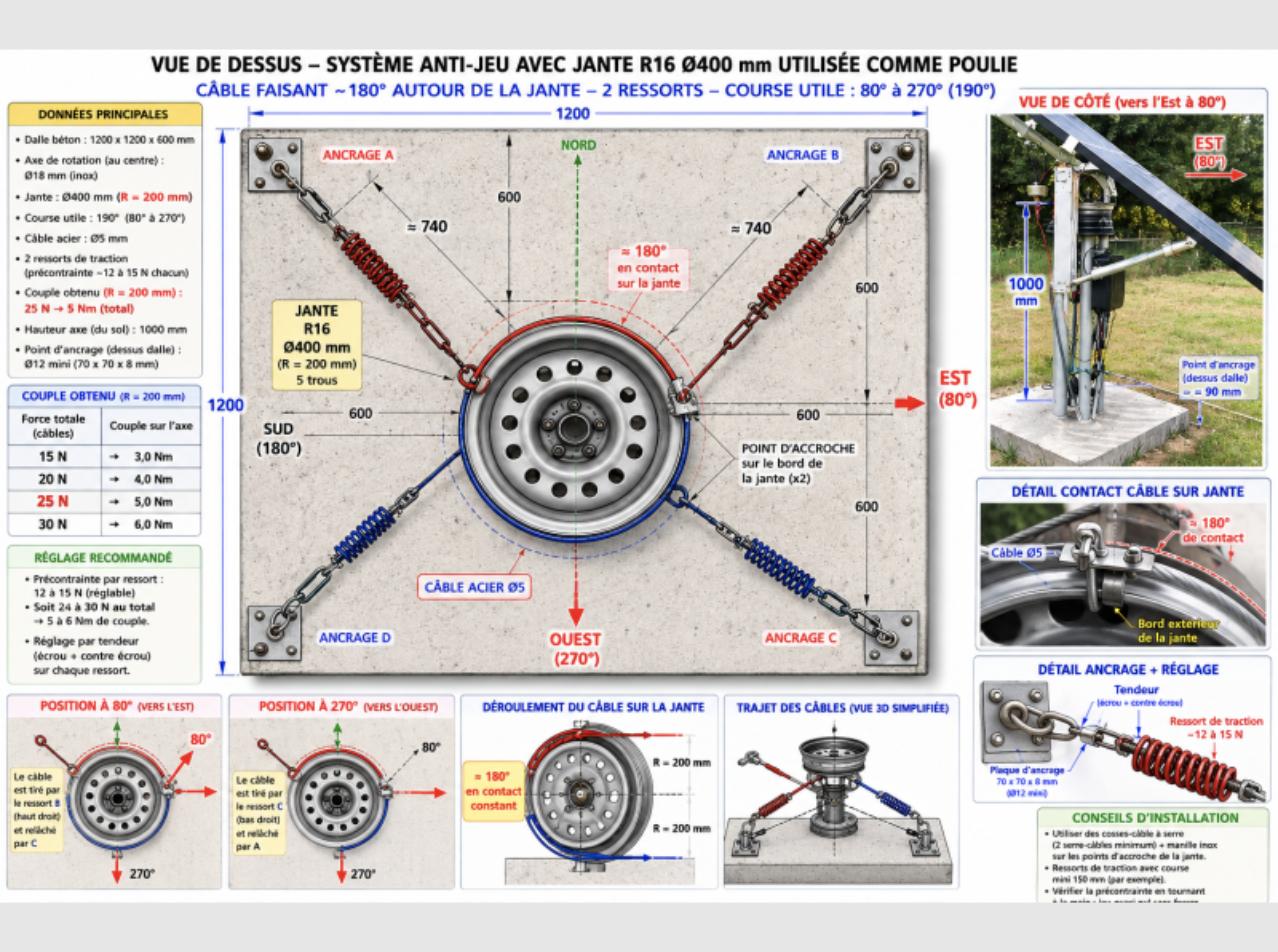
30 août — Le point continue d’évoluer : repositionnement du vérin d’élévation (rentré à plat pour plus de robustesse, plus bas une fois déployé), après plusieurs heures à expliquer le projet à ChatGPT et Claude, photos à l’appui, pour en sortir un plan propre — l’auteur se décrivant comme « nul en CAO », plutôt crayon, papier et mètre à l’ancienne. Travail toujours en cours, « à suivre ».
Septembre — un frein à bande pour bloquer l’azimut
30 août — En réaction au jeu du réducteur, un habitué du forum (papy3264) suggère une autre approche : un frein à bande, comme sur les treuils de mouillage des bateaux, qui bloquerait franchement la rotation au lieu de simplement rattraper le jeu.
L’idée est reprise et creusée dans la foulée — avec, là encore, l’aide de ChatGPT et de Claude pour sortir des plans propres. Le principe retenu : une sangle enroulée autour de la jante de 400 mm, tendue par un vérin. Vérin rentré (au repos) = sangle tendue = frein serré ; vérin sorti de quelques centimètres = sangle relâchée = rotation libre.
1er et 2 septembre — Le projet mécanique complet prend forme, plans détaillés à l’appui, jusqu’à visualiser le résultat une fois monté sur le tracker actuel.
13 septembre — Première maquette validée : le frein, piloté par un relais dédié de la carte, fonctionne comme prévu. Deux entrées de la carte confirment que la sangle est bien desserrée avant d’autoriser la rotation — sans cette confirmation, le mouvement reste bloqué par sécurité. Les tests se poursuivent avant de passer à la fabrication mécanique définitive (vidéo ci-dessous).
14 septembre — Passage à la fabrication mécanique définitive : un tube carré 100×100×3 mm de récupération est soudé en équerre, avec un renfort en diagonale pour qu’il ne bouge pas quand le vérin arrive en butée basse — il ne reste alors que 4 cm de course pour desserrer la sangle. La fixation au centre du vérin ne sert qu’à le maintenir, sans effort ; côté bride, une embase de pied galvanisée est boulonnée avec un écrou de 17. Les butées logicielles de l’azimut sont réglées à 85° (Est) et 270° (Ouest).
20 septembre — Épisode maintenance : le fusible mécanique de l’axe de rotation a joué son rôle protecteur, en cassant plutôt que de laisser le reste de la mécanique encaisser l’effort. Réparation et petite modification à l’occasion de cette intervention (vidéo ci-dessous).
21 septembre — Dans la foulée, un manchon à serrage élastique est installé sur l’axe du réducteur pour amortir les à-coups, suite à la casse d’une goupille — le moteur avait continué sa course après ne pas être arrivé à temps en butée ouest, vu la puissance du moteur et le couple du réducteur. Axe rallongé à l’occasion : la maintenance est terminée.
Octobre — le frein à bande devient opérationnel
2 octobre — Une cible de visée, imprimée en 3D par @Stef VIx, est montée sur le tracker pour contrôler visuellement la précision du suivi. Après un petit ajustement, le frein à bande est désormais pleinement opérationnel (vidéo ci-dessous).
6 octobre — La partie mécanique du frein anti-danse est maintenant terminée, et le renfort électrique validé. Reste à monter la sangle autour de la jante pour passer aux essais en conditions réelles — avec, pour une fois, un peu d’espoir dans la météo annoncée (du vent), histoire de voir si la sangle calme vraiment la « danse » du tracker.
7 octobre — Sangle montée : première vidéo du frein en action (ci-dessous).
8 octobre — Petit ajustement du montage : un tour mort supplémentaire de sangle avait été prévu en plus du tour de freinage, mais même vérin desserré, la sangle gardait de la tension à cause du croisement, et le moteur devait forcer pour faire tourner le tracker. Solution : supprimer ce tour mort et ne garder qu’un seul tour de sangle autour de la jante. Résultat : vérin serré, la sangle bloque bien la rotation ; vérin desserré, la rotation se fait sans aucun effort parasite. La preuve qu’ajouter de la sangle n’améliore pas forcément le freinage — le bon réglage est un compromis entre serrage efficace et libération complète (vidéo ci-dessous).
10 octobre — Fini la danse : le frein anti-danse fonctionne désormais en entier mode automatique, sans plus aucune intervention manuelle sur la sangle. À chaque réveil du tracker (seuil de soleil atteint), le vérin desserre la sangle, le programme attend la confirmation du desserrage avant d’autoriser la rotation, les codeurs positionnent le tracker, puis le frein se resserre — le tout répété toutes les 10 minutes au fil du suivi solaire. Les logs du matin confirment la séquence (réveil à 9h21, puis desserrage/rotation/serrage à 9h32, 9h42, 9h52…), y compris la veille malgré du vent. Reste à confirmer la fiabilité dans la durée et lors de prochains épisodes venteux, mais les premiers essais sont très encourageants.
En résumé
Six mois de bricolage, une bonne dose de récup (moto, voiture, pompe immergée, imprimante 3D, tracteur du voisin) et un pilotage électronique de plus en plus précis. La partie mécanique et électronique est posée depuis juin ; il reste deux points en cours de finalisation : le jeu du réducteur azimut, désormais traité par un frein à bande entièrement automatisé et validé début octobre, et la fixation du vérin d’élévation, en cours de refonte.